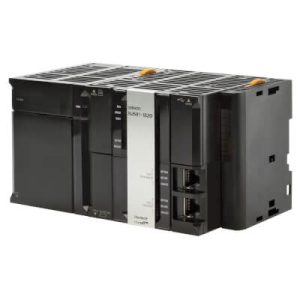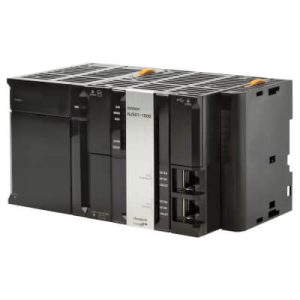
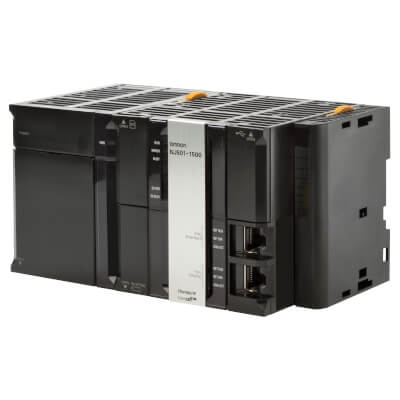
NJ501-4500 Omron NJ5 Serisi PLC
| Tip | Makine Otomasyon Kontrolörü |
| Senkron Eksen Sayısı | 64 |
| Program Belleği | 20 MB |
| Değişken Belleği | 6 MB |
| Görev Çevrim Süresi | 0, 5 ms |
| Haberleşme Portları | EtherCAT Master, EtherNet/IP, USB |
| Maks. Uzak G/Ç Düğümü | 192 |
| Maks. Robot Sayısı | 8 |
| Desteklenen Fonksiyonlar | Hareket Kontrolü | Sıralı Kontrol | Robotik Kontrol |
Ürün Açıklaması
Omron NJ501-4500 NJ5 Serisi PLC
Omron NJ501-4500 NJ5 serisi içerisinde robot kontrolü makine sekans kontrolü ve çok eksenli hareket yönetimini aynı otomasyon platformunda birleştirmek için geliştirilen NJ Robotics CPU ünitesidir. Maksimum 8 robotun kontrolüne yönelik kapasitesi sayesinde robotların makine hareketleriyle doğrudan koordineli çalıştığı yüksek performanslı otomasyon sistemlerinde değerlendirilebilir. NJ501-4500 özellikle çoklu robot hücreleri hızlı pick-and-place sistemleri paketleme makineleri montaj hatları ve konveyörle senkronize robot hareketleri gibi uygulamalarda merkezi kontrol mimarisi oluşturmak isteyen makine üreticilerine yöneliktir.
NJ501-4500 Teknik Özellikleri
| Teknik Özellik | Değer |
|---|---|
| Üretici | Omron |
| Stok Kodu | NJ501-4500 |
| Seri | NJ5 / NJ501 |
| Ürün Tipi | NJ Robotics CPU Ünitesi / Makine Otomasyon Kontrolörü |
| Program Kapasitesi | 20 MB (400 KS) |
| Retain Değişken Belleği | 2 MB |
| No-Retain Değişken Belleği | 4 MB |
| Maksimum Kontrollü Robot Sayısı | 8 robot |
| CJ Serisi I/O Kapasitesi | Maksimum 2.560 nokta |
| Maksimum CJ Serisi Ünite Sayısı | 40 |
| Maksimum Expansion Rack Sayısı | 3 |
| Robot ve Hareket Kontrol Ağı | EtherCAT |
| EtherCAT Fiziksel Katmanı | 100BASE-TX |
| EtherCAT Haberleşme Hızı | 100 Mbps |
| Maksimum EtherCAT Slave Sayısı | 192 |
| EtherNet/IP | Dahili port |
| USB | USB 2.0 uyumlu B tipi konnektör |
| Akım Tüketimi | 5 VDC’de 1 90 A |
| Boyutlar | 90 × 90 × 90 mm |
| Ağırlık | Yaklaşık 550 g (End Cover dahil) |
| Çalışma Ortam Sıcaklığı | 0 ila 55°C |
| Çalışma Ortam Nemi | %10 ila %90 yoğuşmasız |
NJ501-4500 Çoklu Robot Kontrolünde Ne Sağlar?
NJ501-4500’nin öne çıkan seçim kriterlerinden biri maksimum 8 robot kontrolünü desteklemesidir. Bir üretim makinesinde birden fazla robotun bağımsız görevler yerine ortak prosesin parçaları olarak çalışması gerektiğinde robotların hareketleri makine sekansları ve diğer servo eksenleri arasındaki koordinasyon önem kazanır. NJ Robotics mimarisi bu kontrol görevlerini ortak bir otomasyon platformunda bir araya getirmeyi amaçlar.
Robot sayısının yüksek olması tek başına NJ501-4500 seçimi için yeterli değildir. Her robotun kinematik yapısı ve kullandığı eksen sayısı sistem kaynaklarını etkilediğinden proje tasarımında toplam robot ve eksen mimarisi birlikte hesaplanmalıdır. Böylece kontrolör kapasitesinin gerçek uygulama gereksinimleriyle eşleşip eşleşmediği belirlenebilir.
NJ501-4500 ile Robot ve Makine Kontrolünün Entegrasyonu
Geleneksel robotik otomasyon mimarilerinde robot kontrolörü ile makine PLC’si ayrı sistemler olarak çalışabilir ve iki sistem arasında durum komut ve proses verilerinin haberleştirilmesi gerekir. NJ501-4500 ise robot kontrol fonksiyonlarının makine otomasyon kontrolüyle aynı platform içerisinde ele alınabilmesini sağlar. Bu yapı özellikle robot hareketlerinin makine çevriminin doğrudan bir parçası olduğu sistemlerde önemlidir.
Örneğin çok istasyonlu bir paketleme sisteminde ürün algılama konveyör hareketi robotun ürünü alması diğer robotun ürünü yerleştirmesi ve sonraki makine çevriminin başlatılması birbiriyle ilişkili işlemlerdir. NJ501-4500 bu tür proseslerde robot hareketleri ile makinenin diğer kontrol görevlerinin koordineli biçimde yürütülebileceği merkezi bir kontrol yapısının oluşturulmasına yardımcı olur.
Robot Kinematiği ve Uygulama Yapısı
NJ Robotics platformu farklı robot mekanizmalarının kontrol edilmesine yönelik kinematik fonksiyonlar sunar. Delta Cartesian Cartesian Gantry H-Bot ve SCARA tabanlı robot yapıları uygun sistem konfigürasyonlarıyla değerlendirilebilir. Bu sayede kontrol platformu yalnızca tek bir robot mekanizmasına bağlı kalmadan farklı makine tasarımlarına uyarlanabilir.
Doğru robot kinematiği seçiminde çalışma alanı eksen sayısı hareket profili çevrim süresi ve mekanik tasarım birlikte ele alınmalıdır. NJ501-4500 kontrolörünün seçilmesi kullanılan her robot veya servo sisteminin otomatik olarak uyumlu olduğu anlamına gelmez. Servo sürücüler enkoder arayüzleri ve ilgili hareket bileşenleri model bazında kontrol edilmelidir.
EtherCAT Üzerinden Robot ve Servo Kontrolü
NJ501-4500 robot ve hareket kontrol sisteminin saha haberleşmesinde EtherCAT altyapısından yararlanır. Dahili EtherCAT master portu 100BASE-TX standardında 100 Mbps haberleşmeyi destekler ve maksimum 192 EtherCAT slave cihazın bulunduğu ağ yapıları oluşturulabilir.
EtherCAT ağı üzerinden servo sürücüler I/O sistemleri ve diğer uyumlu otomasyon cihazları kontrol mimarisine dahil edilebilir. Çok robotlu uygulamalarda ağın tasarımı yapılırken yalnızca maksimum slave sayısına bakılmamalıdır. Toplam proses veri miktarı servo eksen sayısı haberleşme çevrimi ve uygulamanın senkronizasyon gereksinimleri de değerlendirilmelidir.
Konveyör Tracking Gerektiren Robotik Uygulamalar
Hareket halindeki ürünlerin robot tarafından alınması veya işlenmesi gereken uygulamalarda konveyör ile robot hareketinin koordinasyonu kritik hale gelir. NJ Robotics mimarisindeki konveyör tracking fonksiyonları robotun konveyör üzerindeki ürün hareketini takip ederek işlem gerçekleştirdiği makine tasarımlarında kullanılabilir.
Bu fonksiyon özellikle hızlı paketleme ürün sıralama ve pick-and-place uygulamalarında NJ501-4500 seçiminde önemli olabilir. Uygulamada konveyör takip kullanılacaksa enkoder verisinin sisteme nasıl alınacağı robot kinematiği servo yapılandırması ve gerekli hareket hassasiyeti proje tasarımının bir parçası olarak değerlendirilmelidir.
NJ501-4500 Fiyat Stok ve Tedarik Bilgisi
Omron NJ501-4500 fiyatı güncel stok durumu ve termin süresi sipariş miktarı ile mevcut tedarik koşullarına bağlı olarak kontrol edilmelidir. Satın alma aşamasında NJ501-4500 stok kodunun ve ihtiyaç duyulan adedin belirtilmesi farklı NJ501 modelleriyle karışıklık yaşanmadan doğru ürün için teklif ve tedarik değerlendirmesi yapılmasını sağlar.
Robotik otomasyon projesi için teknik destek gerekiyorsa robot sayısı robot tipi toplam servo eksen yapısı EtherCAT cihazları ve mevcut kontrol sisteminin bilgileri paylaşılabilir. NJ501-4500 için güncel teklif stok ve termin kontrolü veya sistem uygunluğu değerlendirmesi amacıyla ISAC ile iletişime geçilebilir.
NJ501-4500 Seçiminde Hangi Kriterler Değerlendirilmelidir?
NJ501-4500 yüksek robot kontrol kapasitesine sahip özel bir NJ CPU olduğundan seçim sürecinde makinenin gerçek robotik gereksinimleri belirlenmelidir. Daha düşük robot kapasitesinin yeterli olduğu bir sistemde farklı NJ Robotics CPU seçenekleri değerlendirilebilir. Robot kontrolüne ihtiyaç bulunmayan makinelerde ise standart NJ kontrolörleri daha uygun bir mimari oluşturabilir.
- Makinede kontrol edilecek toplam robot sayısı belirlenmelidir.
- Her robotun kinematik yapısı ve eksen ihtiyacı hesaplanmalıdır.
- Robot dışındaki servo ve hareket eksenleri sistem tasarımına dahil edilmelidir.
- EtherCAT üzerinden bağlanacak cihazların sayısı ve veri yükü değerlendirilmelidir.
- Konveyör takip veya koordineli hareket fonksiyonlarının gerekip gerekmediği belirlenmelidir.
- I/O noktaları ve genişleme rack gereksinimleri planlanmalıdır.
- Kullanılacak servo sürücü enkoder ve diğer hareket bileşenlerinin uyumluluğu doğrulanmalıdır.
- Sysmac Studio ve ilgili yazılım bileşenlerinin CPU ile uyumluluğu kontrol edilmelidir.
Bu kriterler özellikle NJ501-4500 ile daha düşük robot kapasiteli NJ Robotics CPU modelleri arasında seçim yapılırken önemlidir. Omron kontrolör ailelerinin kullanım amaçlarını ve alternatiflerini incelemek için Omron PLC modelleri ve serileri içeriğinden yararlanılabilir.
NJ501-4500 İçin Uygun Kullanım Senaryoları
NJ501-4500, birden fazla robotun aynı makine prosesine dahil edildiği yüksek hızlı paketleme hatları montaj makineleri ürün ayırma ve taşıma sistemleri robotik üretim hücreleri ve konveyör senkronizasyonu gerektiren otomasyon projelerinde değerlendirilebilir. Modelin maksimum 8 robot kapasitesi özellikle tek bir kontrol platformu üzerinden birden fazla robotik mekanizmanın yönetileceği projelerde ayırt edici hale gelir.
Kontrolör seçimi yapılırken CPU’nun tek başına değil tüm otomasyon mimarisinin bir parçası olduğu dikkate alınmalıdır. Servo sürücüler uzak I/O sistemleri sensörler ve diğer kontrol bileşenlerinin birlikte planlanması gerekir. İlgili kontrolör seçeneklerini ürün bazında karşılaştırmak için Omron PLC ürünleri incelenebilir.
Omron NJ501-4500 Hakkında Sık Sorulan Sorular
Omron NJ501-4500 nedir?
NJ501-4500 robot kontrolü ile makine otomasyon fonksiyonlarını aynı platformda birleştiren Omron NJ Robotics CPU ünitesidir. Çoklu robotların makine sekansları ve hareket sistemleriyle koordineli çalıştığı uygulamalarda kullanılabilir.
NJ501-4500 kaç robot kontrol edebilir?
NJ501-4500 maksimum 8 robot kontrolünü destekler. Gerçek proje kapasitesi robotların kinematik yapısı eksen sayısı ve toplam sistem konfigürasyonuna göre değerlendirilmelidir.
NJ501-4500 hangi robot türlerini destekler?
NJ Robotics platformunda Delta Cartesian Cartesian Gantry H-Bot ve SCARA gibi farklı robot kinematikleri kullanılabilir. Spesifik robot ve servo konfigürasyonunun uyumluluğu uygulama bazında doğrulanmalıdır.
NJ501-4500 EtherCAT destekliyor mu?
Evet. NJ501-4500 dahili EtherCAT master arayüzü üzerinden 100 Mbps haberleşmeyi destekler ve maksimum 192 EtherCAT slave cihazı kapsayan ağ konfigürasyonlarına imkan verir.
NJ501-4500 konveyör takip için kullanılabilir mi?
Evet. NJ Robotics mimarisi konveyör tracking fonksiyonlarını destekler. Bu özellik robotun hareket halindeki ürünlerle senkronize çalışmasının gerektiği pick-and-place ve paketleme uygulamalarında kullanılabilir.
NJ501-4500 ile NJ501-4400 arasındaki temel fark nedir?
Robot kontrol kapasitesi iki model arasındaki önemli seçim kriterlerinden biridir. NJ501-4500 maksimum 8 robot NJ501-4400 ise maksimum 4 robot kontrolüne yönelik kapasite sunar, gerçek seçim toplam robot ve eksen mimarisine göre yapılmalıdır.
NJ501-4500 standart PLC uygulamalarında tercih edilmeli mi?
NJ501-4500 PLC ve makine kontrol fonksiyonlarını gerçekleştirebilse de robotik uygulamalara yönelik özel bir CPU’dur. Robot kontrolü gerekmeyen projelerde standart NJ CPU modellerinin değerlendirilmesi daha uygun bir sistem seçimine yardımcı olabilir.
NJ501-4500 fiyatı ve stok durumu nasıl öğrenilir?
NJ501-4500 güncel fiyat stok termin ve tedarik bilgileri ISAC üzerinden kontrol edilebilir. Teklif için NJ501-4500 stok kodu ve ihtiyaç adedi, teknik değerlendirme için ise robot ve otomasyon sistemi bilgileri paylaşılabilir.