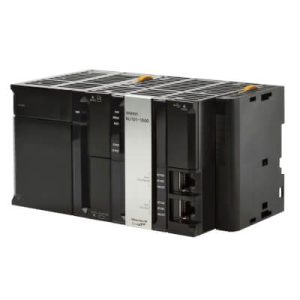
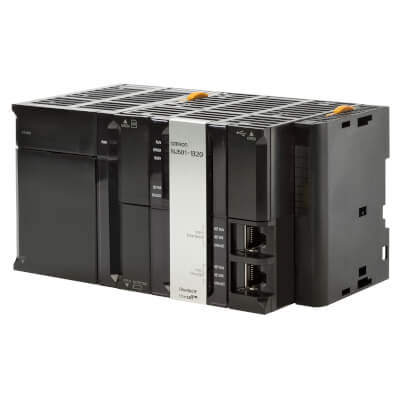
NJ501-4320 Omron NJ5 Serisi PLC
| Tip | Makine Otomasyon Kontrolörü |
| Senkron Eksen Sayısı | 16 |
| Program Belleği | 20 MB |
| Değişken Belleği | 6 MB |
| Görev Çevrim Süresi | 0, 5 ms |
| Haberleşme Portları | EtherCAT Master, EtherNet/IP, USB |
| Maks. Uzak G/Ç Düğümü | 192 |
| Maks. Robot Sayısı | 4 |
| Desteklenen Fonksiyonlar | Hareket Kontrolü | Sıralı Kontrol | Veritabanı Bağlantısı | Robotik Kontrol |
Ürün Açıklaması
Omron NJ501-4320 NJ5 Serisi PLC
Omron NJ501-4320 NJ5 ailesi içerisinde makine kontrolü ile robot kontrol fonksiyonlarını tek CPU mimarisinde birleştirmek için geliştirilmiş NJ Robotics CPU ünitesidir. Model, lojik kontrol EtherCAT tabanlı hareket kontrolü ve robot kinematiğinin aynı kontrolör üzerinden yönetilmesine olanak sağlar. NJ501-4320 özellikle robot hareketlerinin makinenin diğer eksenleri ve üretim sekanslarıyla koordineli çalışması gereken uygulamalarda öne çıkar. Ürünün seçiminde yalnızca PLC kapasitesi değil kullanılacak robot tipi toplam eksen yapısı EtherCAT bileşenleri ve robot kinematiği gereksinimleri birlikte değerlendirilmelidir.
NJ501-4320 Teknik Özellikleri
| Teknik Özellik | Değer |
|---|---|
| Üretici | Omron |
| Stok Kodu | NJ501-4320 |
| Seri | NJ5 / NJ501 |
| Ürün Tipi | NJ Robotics CPU Ünitesi / Makine Otomasyon Kontrolörü |
| Program Kapasitesi | 20 MB (400 KS) |
| Retain Değişken Belleği | 2 MB |
| No-Retain Değişken Belleği | 4 MB |
| Maksimum Kontrollü Robot Sayısı | 8 |
| Database Connection Fonksiyonu | Desteklenir |
| SECS/GEM Haberleşme Fonksiyonu | Desteklenmez |
| CJ Serisi I/O Kapasitesi | Maksimum 2.560 nokta |
| Maksimum CJ Ünitesi | 40 |
| Maksimum Expansion Rack | 3 |
| Robot Kontrol Haberleşmesi | EtherCAT |
| Akım Tüketimi | 5 VDC’de 1 90 A |
| Boyutlar | 90 × 90 × 90 mm |
| Ağırlık | Yaklaşık 550 g (End Cover dahil) |
| Çalışma Ortam Sıcaklığı | 0 ila 55°C |
| Çalışma Ortam Nemi | %10 ila %90 yoğuşmasız |
NJ501-4320 Robot Kontrolünde Nasıl Konumlanır?
NJ501-4320’nin standart bir PLC’den ayrıldığı temel nokta robot kontrol fonksiyonlarını doğrudan CPU seviyesinde sunmasıdır. Kontrolör, Delta Cartesian H-Bot ve SCARA tabanlı çeşitli robot kinematiklerinin yönetilebildiği sistemlerde kullanılabilir. Robotların makine içerisindeki diğer otomasyon hareketleriyle koordinasyonu tek kontrol platformu üzerinden gerçekleştirilebildiği için ayrı robot kontrolörü ve PLC arasında oluşturulacak geleneksel veri alışverişi mimarisine alternatif oluşturur.
Model maksimum 8 robotu kontrol edebilir, ancak gerçek projede kullanılabilecek robot sayısı sistemde kullanılan eksen sayısına bağlıdır. Bu nedenle NJ501-4320 seçilirken yalnızca “8 robot desteği” değeri üzerinden karar verilmemeli her robotun kinematik yapısı ve ihtiyaç duyduğu eksenler üzerinden toplam sistem konfigürasyonu hesaplanmalıdır.
Desteklenen Robot Yapıları ve Hareket Koordinasyonu
NJ501-4320, Delta3 Delta3R Delta2 üç boyutlu ve iki boyutlu Cartesian yapılar Cartesian Gantry yapıları H-Bot ve farklı SCARA kinematikleri dahil olmak üzere çeşitli robot konfigürasyonlarını destekleyen NJ Robotics platformunun bir parçasıdır. Bu esneklik özellikle makine üreticilerinin robotik fonksiyonları doğrudan makine otomasyonu içerisine dahil ettiği projelerde önemlidir.
Çok eksenli koordineli kontrol fonksiyonları robot hareketlerinin yalnızca noktadan noktaya gerçekleştirilmesinden daha kapsamlı uygulamalara imkan verir. Örneğin konveyör takip fonksiyonu kullanıldığında robot hareketi konveyörün hareketiyle senkronize edilebilir. Bu özellik hareket halindeki ürünlerin alınması yerleştirilmesi veya işlenmesi gereken makine tasarımlarında önemli bir teknik seçim kriteridir.
EtherCAT Tabanlı Robot ve Servo Kontrolü
NJ501-4320 robot kontrol komutlarını EtherCAT haberleşmesi üzerinden gerçekleştirir. Omron G5 serisi EtherCAT haberleşmeli servo sürücüler robot eksenlerinin kontrolünde kullanılabilen bileşenler arasındadır. Sistem ayrıca uygun Omron GX ve NX serisi enkoder giriş çözümleriyle birlikte yapılandırılabilir.
Bu mimaride kontrol sistemi tasarlanırken servo sürücülerin ve enkoder bileşenlerinin yalnızca fiziksel bağlantısı değil model bazında NJ Robotics platformuyla uyumluluğu da kontrol edilmelidir. Mevcut bir makinenin modernizasyonunda NJ501-4320 kullanılacaksa özellikle mevcut servo sisteminin EtherCAT topolojisinin ve geri besleme bileşenlerinin uygunluğu proje öncesinde doğrulanmalıdır.
NJ501-4320 Database Connection Özelliği
NJ501-4320’nin robot kontrol yeteneklerine ek olarak Database Connection fonksiyonu da bulunur. Bu özellik robotik üretim hücresinden veya makine prosesinden elde edilen verilerin uygun veritabanı altyapısıyla ilişkilendirilmesine imkan verir. Üretim kayıtlarının tutulması proses sonuçlarının saklanması veya izlenebilirlik gerektiren uygulamalar bu fonksiyondan yararlanabilir.
NJ501-4320 için veritabanı uyumluluğu diğer bazı NJ Database Connection CPU modelleriyle tamamen aynı değildir. Bu model DB2 Firebird ve PostgreSQL’i desteklemez. Dolayısıyla Database Connection özelliği ürün seçiminde kullanılacaksa mevcut veritabanı altyapısının NJ501-4320 tarafından desteklenip desteklenmediği ayrıca kontrol edilmelidir.
NJ501-4320 Fiyat Stok ve Tedarik Bilgisi
Omron NJ501-4320 fiyatı stok durumu ve tedarik süresi güncel ticari koşullara göre kontrol edilmelidir. Teklif veya satın alma talebinde NJ501-4320 stok kodunun ve ihtiyaç duyulan adedin açık şekilde belirtilmesi doğru ürün üzerinden değerlendirme yapılmasını kolaylaştırır.
Robotik bir makine projesi için teknik değerlendirme isteniyorsa robot tipi robot sayısı servo eksen yapısı EtherCAT bileşenleri ve mevcut otomasyon mimarisinin de paylaşılması uygun konfigürasyonun belirlenmesine yardımcı olur. NJ501-4320 güncel stok teklif ve proje desteği için ISAC ile iletişime geçilebilir.
NJ501-4320 Seçerken Kontrol Edilmesi Gereken Noktalar
NJ501-4320 seçiminde robot sayısı tek başına yeterli bir kriter değildir. Robotların kinematik tipi eksen yapısı kullanılacak servo sürücüler konveyör senkronizasyonu ve diğer makine hareketleri birlikte değerlendirilmelidir. Böylece CPU kapasitesi ile gerçek uygulama ihtiyacı arasında doğru eşleşme kurulabilir.
- Kontrol edilecek robotların sayısı ve kinematik yapısı belirlenmelidir.
- Robotlar için gereken toplam eksen yapısı hesaplanmalıdır.
- Servo sürücülerin EtherCAT ve NJ Robotics uyumluluğu doğrulanmalıdır.
- Konveyör takip gibi koordineli robot hareketlerinin gerekip gerekmediği belirlenmelidir.
- CJ ve NX tabanlı I/O mimarisi proje ölçeğine göre planlanmalıdır.
- Database Connection kullanılacaksa veritabanı türü uyumluluk açısından kontrol edilmelidir.
- Sysmac Studio sürümünün NJ501-4320 ile çalışmaya uygun olması doğrulanmalıdır.
NJ501-4320 için Sysmac Studio tarafında model desteği sürüme bağlıdır ve NJ501-4320 Sysmac Studio Ver. 1.10 veya üzeri sürümlerle desteklenir. Mevcut mühendislik bilgisayarında daha eski bir yazılım sürümü bulunuyorsa proje geliştirme veya bakım işlemlerinden önce yazılım uyumluluğu kontrol edilmelidir.
NJ501-4320 Hangi Uygulamalarda Kullanılabilir?
NJ501-4320, robotların makine sekansının ayrılmaz bir parçası olduğu pick-and-place sistemleri paketleme makineleri montaj hücreleri ürün taşıma ve sıralama sistemleri ile konveyör takip gerektiren robotik otomasyon uygulamalarında değerlendirilebilir. Özellikle robot ile geleneksel makine hareketlerinin ortak kontrol platformunda koordine edilmek istendiği sistemler ürünün temel kullanım alanını oluşturur.
Uygulamada robot kontrolüne ihtiyaç bulunmuyorsa NJ Robotics CPU yerine standart NJ serisi CPU seçenekleri teknik açıdan daha uygun olabilir. Alternatif kontrolörleri ve farklı Omron PLC ailelerini karşılaştırmak için Omron PLC modelleri ve serileri incelenebilir. Ürün bazında diğer kontrolör seçeneklerine ise Omron PLC ürünleri üzerinden ulaşılabilir.
Omron NJ501-4320 Hakkında Sık Sorulan Sorular
Omron NJ501-4320 nedir?
NJ501-4320 makine otomasyonu ile robot kontrol fonksiyonlarını aynı CPU üzerinde birleştiren Omron NJ Robotics CPU ünitesidir. Robotik hareketlerin makine sekansları ve diğer otomasyon fonksiyonlarıyla koordineli yönetilmesi gereken sistemlere yöneliktir.
NJ501-4320 kaç robot kontrol edebilir?
NJ501-4320 maksimum 8 robotun kontrolünü destekler. Gerçek kontrol edilebilir robot sayısı kullanılan robotların ve sistemin toplam eksen yapısına bağlıdır.
NJ501-4320 hangi robot tiplerini destekler?
NJ Robotics platformu Delta Cartesian Cartesian Gantry H-Bot ve çeşitli SCARA robot kinematiklerini destekler. Projede kullanılacak spesifik robot yapısının ve servo konfigürasyonunun uyumluluğu sistem tasarımı sırasında doğrulanmalıdır.
NJ501-4320 konveyör takip uygulamalarında kullanılabilir mi?
Evet. NJ501-4320’nin robot kontrol fonksiyonları konveyör tracking uygulamalarını destekler. Böylece robot hareketi konveyör hareketiyle senkronize edilerek hareket halindeki parçalar üzerinde robotik işlemler gerçekleştirilebilir.
NJ501-4320 Database Connection destekliyor mu?
Evet. NJ501-4320 Database Connection fonksiyonunu destekler. Ancak desteklenen veritabanları diğer NJ Database Connection CPU modellerinden farklı olabileceği için kullanılacak veritabanı türü model özelinde kontrol edilmelidir.
NJ501-4320 PostgreSQL ile kullanılabilir mi?
Hayır. Omron’un NJ/NX Database Connection dokümantasyonuna göre NJ501-4320 PostgreSQL desteğine sahip değildir. Veritabanı bağlantısı planlanan projelerde bu sınırlama ürün seçimi öncesinde dikkate alınmalıdır.
NJ501-4320 programlama için hangi yazılım kullanılır?
NJ501-4320 Omron Sysmac Studio mühendislik ortamıyla yapılandırılabilir ve programlanabilir. Model için Sysmac Studio Ver. 1.10 veya üzeri sürüm desteği belirtilmektedir.
NJ501-4320 fiyat ve stok bilgisi nasıl alınır?
NJ501-4320 güncel fiyat stok termin ve tedarik bilgileri ISAC üzerinden kontrol edilebilir. Teklif talebinde NJ501-4320 stok kodunun ve ihtiyaç adedinin paylaşılması doğru ürün üzerinden işlem yapılmasını kolaylaştırır.