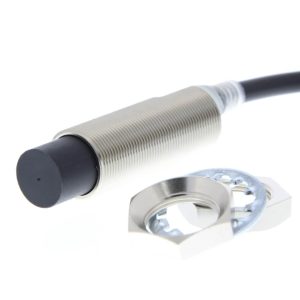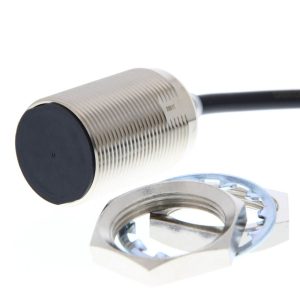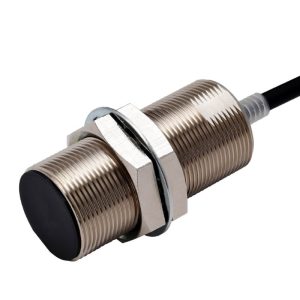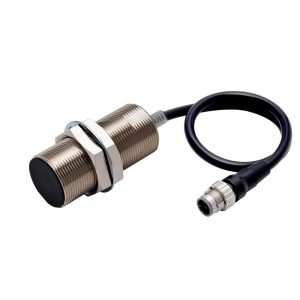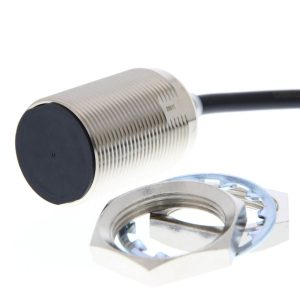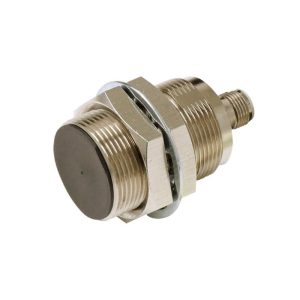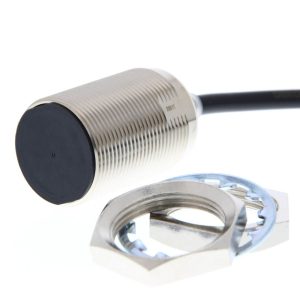
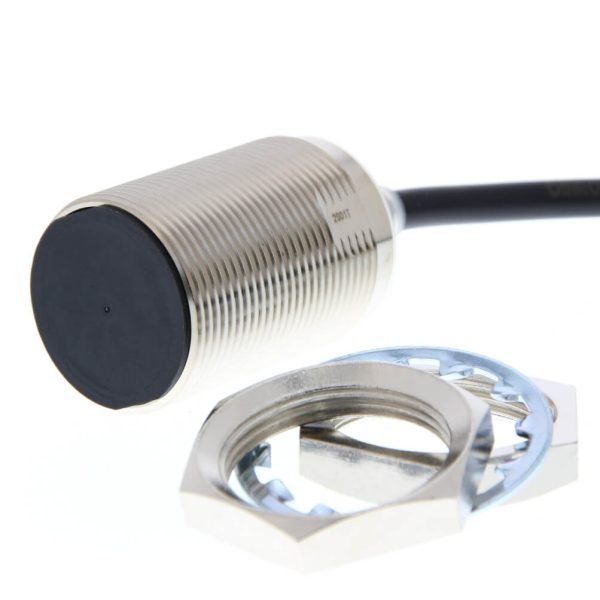
Omron E2E-X22B1T30-R 2M Endüktif Yaklaşım Sensörü
| Tip | Kompakt | Silindirik | Özel modeller |
| Boyut | M30 |
| Algılama Mesafesi | 22 mm |
| Montaj Tipi | Yarı gömme |
| Bağlantı Şekli | Kablo |
| Kablo Uzunluğu | 2 m |
| Kablo Özellikleri | PVC (yağa dayanıklı) |
| Çıkış Tipi | IO-Link, PNP |
| Çalışma Modu | NO |
| IO-Link Baud Hızı | COM3 (230.4 kbps) |
| Gövde Malzemesi | nikel kaplama, Pirinç |
| Diş Uzunluğu | 38 mm |
| Sensör Toplam Uzunluğu | 60,3 mm |
| Özellikler | Esnek kablo |
| Koruma Sınıfı (IP) | IP67/IP67G/IP69K |
Ürün Açıklaması
Omron E2E-X22B1T30-R 2M IO-Link Endüktif Yakınlık Sensörü
Omron E2E-X22B1T30-R 2M E2E NEXT serisine ait 22 mm nominal algılama mesafesine sahip M30 endüktif yakınlık sensörüdür. Üç telli PNP normalde açık (NO) çıkışı IO-Link COM3 haberleşme desteği ve 2 metre uzunluğundaki bükülmeye dayanıklı robot kablosuyla metal hedeflerin temassız algılanması için geliştirilmiştir. Kısa silindirik gövdesi ve yarı gömülü montaj yapısı özellikle bağlantı kablosunun mekanik hareketten etkilenebildiği otomasyon sistemlerinde değerlendirilmesine olanak tanır.
Bu modelde algılama ve haberleşme özellikleri hareketli kablo güzergâhlarına yönelik bağlantı tasarımıyla bir araya gelir. Metal bir parçanın konumunun izlenmesi için PNP anahtarlama çıkışından yararlanılabilirken uyumlu bir IO-Link ana cihazı üzerinden sensörün desteklediği dijital verilere ve parametrelere erişilebilir. Böylece sensör seçimi yalnızca algılama mesafesine değil makinenin haberleşme altyapısına ve kablolama koşullarına göre de yapılabilir.
Hareketli Otomasyon Eksenlerinde Robot Kablosunun Önemi
Endüstriyel makinelerde sensörler her zaman sabit kablo kanallarına yakın konumlandırılmaz. Hareketli taşıyıcılar doğrusal eksenler ve mekanik aktarma düzenekleri nedeniyle bağlantı kabloları tekrarlanan bükülmelere maruz kalabilir. E2E-X22B1T30-R 2M modelinin robot tipi kablosu bu tür mekanik hareketlerin bulunduğu güzergâhlarda kullanılmak üzere tasarlanmıştır.
İki metrelik bütünleşik bağlantı sensör ile kontrol ekipmanı arasında kablonun doğrudan yönlendirilmesini sağlar. Kablo hareketli bir taşıyıcıdan sabit bağlantı noktasına kadar uzanıyorsa güzergâhın toplam uzunluğu hareket mesafesi ve kablonun sabitleneceği noktalar birlikte planlanmalıdır.
Bükülmeye dayanıklı kablo yapısı uygulama sırasında mekanik koruma gereksinimini ortadan kaldırmaz. Özellikle kablo taşıyıcılarının kullanıldığı makinelerde izin verilen bükülme yarıçapı çekme kuvvetleri ve hareket sıklığı üreticinin kablo koşullarıyla uyumlu olmalıdır.
E2E-X22B1T30-R 2M Ürün Özellikleri ve Teknik Parametreler
| Ürün Parametresi | Teknik Bilgi |
|---|---|
| Üretici | Omron |
| Seri | E2E NEXT |
| Ürün kodu | E2E-X22B1T30-R 2M |
| Algılama teknolojisi | Endüktif yakınlık algılama |
| Gövde çapı | M30 |
| Gövde biçimi | Kısa silindirik ve dişli |
| Montaj düzeni | Yarı gömülü (Quasi-flush) |
| Nominal algılama mesafesi | 22 mm |
| Elektriksel bağlantı | DC 3 telli |
| Çıkış tipi | PNP |
| Çalışma biçimi | Normalde açık (NO) |
| Haberleşme protokolü | IO-Link |
| IO-Link haberleşme sınıfı | COM3 |
| IO-Link veri aktarım hızı | 230 4 kbit/s |
| Bağlantı yöntemi | Bütünleşik kablo |
| Kablo uzunluğu | 2 m |
| Kablo özelliği | Bükülmeye dayanıklı robot kablosu |
| Kablo malzemesi | Yağa dayanıklı PVC |
| Gövde malzemesi | Nikel kaplı pirinç |
| Toplam gövde uzunluğu | 60 3 mm |
| Dişli bölüm uzunluğu | 38 mm |
| Koruma dereceleri | IP67 IP67G IP69K |
IO-Link COM3 Üzerinden Sensör Verilerinin Yönetilmesi
IO-Link sensörler ile uyumlu ana cihazlar arasında dijital veri alışverişi sağlayan noktadan noktaya haberleşme teknolojisidir. Bu modelin COM3 haberleşme sınıfı 230 4 kbit/s veri aktarım hızını ifade eder. Haberleşme uygun IO-Link ana cihazı üzerinden gerçekleştirilir.
Geleneksel bir yakınlık sensöründe kontrol sistemine çoğunlukla metal hedefin algılanıp algılanmadığını belirten anahtarlama bilgisi iletilir. IO-Link bağlantısında ise cihazın desteklediği parametrelerin ve tanılama bilgilerinin kontrol altyapısında değerlendirilmesi mümkün olabilir.
Örneğin çok sayıda sensör kullanılan bir montaj makinesinde her algılama noktasının ayrı ayrı kontrol edilmesi bakım sürecini uzatabilir. IO-Link altyapısı uygun mühendislik yazılımı ve cihaz tanımları kullanıldığında sensörlerin haberleşme üzerinden yönetilmesini kolaylaştırabilir.
IODD Dosyası Sensörün Tanımlanmasında Nasıl Kullanılır?
IODD IO-Link cihazının haberleşme özelliklerini parametrelerini ve desteklediği veri yapılarını tanımlayan dosya biçimidir. Omron’un E2E NEXT IO-Link modelleri için sunduğu IODD dosyaları uyumlu mühendislik araçlarında sensörün tanımlanmasına yardımcı olur.
Bir IO-Link ana cihazına bağlanan sensörün doğru yapılandırılması için ilgili cihaz tanımının kullanılması önemlidir. Bununla birlikte kullanılabilecek parametreler ve tanılama işlevleri sensörün desteklediği özelliklerle sınırlıdır.
PNP NO Çıkış ile IO-Link Haberleşmesi Arasındaki İşlevsel Fark
E2E-X22B1T30-R 2M PNP normalde açık anahtarlama çıkışına sahiptir. Standart dijital giriş kullanımında metal hedef algılama alanına girdiğinde çıkış etkinleşir. Bu değişim uygun PLC girişinde metal parçanın varlığına ilişkin bir kontrol sinyali olarak değerlendirilebilir.
IO-Link bağlantısında ise sensör uyumlu ana cihazla dijital haberleşme gerçekleştirir. Bu durumda algılama bilgisi cihazın desteklediği haberleşme yapısı üzerinden kontrol sistemine aktarılabilir. Dolayısıyla standart anahtarlama işlevi ile IO-Link üzerinden veri alışverişi aynı sensörün farklı entegrasyon olanaklarını oluşturur.
PNP çıkışın kullanılacağı uygulamalarda PLC giriş modülünün elektriksel uyumluluğu önemlidir. IO-Link kullanımında ise ana cihazın port özellikleri bağlantı düzeni ve cihaz yapılandırması birlikte değerlendirilmelidir.
Yarı Gömülü M30 Montajda Metal Yüzeylerin Yerleşimi
Bu sensörün montaj tipi yarı gömülü olarak tanımlanır. Algılama yüzeyi çevresindeki metal parçaların konumu elektromanyetik alanın davranışını etkileyebileceğinden sensörün mekanik yerleşimi üreticinin montaj koşullarına göre yapılmalıdır.
M30 dişli gövde uygun montaj bağlantılarıyla sensörün eksenel konumunun ayarlanmasını sağlar. Metal hedefin sensör önünden geçtiği sistemlerde algılama yüzeyi ile hedef arasındaki uzaklık mekanik hareket toleransları dikkate alınarak belirlenebilir.
Özellikle birden fazla sensörün aynı metal taşıyıcı üzerinde bulunduğu düzeneklerde karşılıklı elektromanyetik etkileşim önem kazanır. Yakın konumlandırılan sensörlerin birbirlerinin algılama alanlarını etkilememesi için üreticinin yerleşim mesafelerine uyulmalıdır.
60 3 mm Gövde Uzunluğu Dar Makine Bölümlerinde Ne Sağlar?
E2E-X22B1T30-R 2M modelinin toplam gövde uzunluğu 60 3 mm dişli bölüm uzunluğu ise 38 mm’dir. Bu ölçüler sensörün bağlantı somunlarıyla sabitleneceği mekanik alanın planlanmasında kullanılabilir.
Kısa gövde tasarımı sensörün arkasında sınırlı montaj alanı bulunan makine düzeneklerinde değerlendirilebilir. Ancak sensör gövdesinin fiziksel olarak sığması tek başına yeterli değildir. Kablo çıkışında uygun yönlendirme alanı bırakılması ve kablonun mekanik zorlanmalardan korunması gerekir.
Robot kablosunun kullanıldığı hareketli sistemlerde bu konu daha da önemlidir. Sensörün gövde bağlantısı sabit olsa bile kablonun ilk hareket noktasında aşırı bükülme oluşmaması için montaj tasarımı dikkatle hazırlanmalıdır.
22 mm Algılama Mesafesinde Hedef Malzemenin Etkisi
Endüktif yakınlık sensörleri metal hedeflerin elektromanyetik alan üzerindeki etkisini değerlendirerek çalışır. Bu nedenle hedefin malzemesi boyutu ve sensöre yaklaşma yönü algılama mesafesini değiştirebilir.
22 mm nominal algılama mesafesi üreticinin tanımladığı standart hedef koşullarına göre değerlendirilmelidir. Demir dışı metallerde aynı uzaklığın elde edileceği varsayılmamalıdır. Özellikle küçük metal parçaların veya farklı alaşımların algılandığı uygulamalarda gerçek hedef özellikleri önem kazanır.
Metal taşıyıcıların yüksek hızla hareket ettiği sistemlerde hedefin sensör önünde kaldığı süre de dikkate alınmalıdır. Algılama uzaklığı yeterli olsa bile kontrol sisteminin giriş işleme süresi ve sensörün anahtarlama davranışı uygulamanın bütününde değerlendirilmelidir.
Yağlı Çalışma Ortamlarında Kablo ve Gövde Koruması
Modelde yağa dayanıklı PVC kablo ve nikel kaplı pirinç gövde kullanılır. Bu malzeme özellikleri metal işleme ve otomatik üretim makinelerindeki çevre koşullarının değerlendirilmesinde önemlidir.
IP67 IP67G ve IP69K koruma dereceleri sensörün belirli toz su ve yağ etkilerine karşı dayanımını tanımlar. Ancak bu sınıflar bütün kimyasal maddelere veya sınırsız süreyle her türlü sıvı temasına uygunluk anlamına gelmez.
Özellikle hareketli kablo güzergâhlarında sıvı temasıyla mekanik bükülme aynı anda oluşabilir. Böyle durumlarda kablonun sabitlenmesi sıvı birikiminin önlenmesi ve mekanik sürtünmeye karşı korunması uygulama tasarımının bir parçası olmalıdır.
Dijital Sensör İzleme Gerektiren Üretim Süreçleri
Omron E2E-X22B1T30-R 2M metal algılama ile IO-Link haberleşmesinin aynı uygulamada kullanılması gereken sistemlerde değerlendirilebilir. Robot kablosu bağlantı güzergâhında mekanik hareket bulunan makineler açısından ek bir seçim özelliğidir.
- Hareketli taşıyıcılara sahip otomatik montaj makinelerinde metal referans noktalarının algılanması.
- IO-Link altyapısı bulunan üretim hatlarında sensör verilerinin merkezi kontrol sistemine aktarılması.
- Robotik malzeme aktarma düzeneklerinde metal parçaların belirli konumlara ulaştığının izlenmesi.
- Hareketli kablo taşıyıcılarının kullanıldığı makinelerde metal hedef algılama noktalarının oluşturulması.
Bu uygulamalarda robot kablosunun mekanik özellikleri sensörün IO-Link haberleşme gereksinimi ve hedefin algılama mesafesi birlikte değerlendirilmelidir. Böylece yalnızca elektriksel açıdan değil mekanik yerleşim bakımından da uygun bir sensör seçimi yapılabilir.
Standart Kablolu IO-Link Sensöre Göre Seçim Kriterleri
E2E-X22B1T30-R 2M modelini standart kablolu IO-Link seçeneklerinden ayıran temel özellik bükülmeye dayanıklı robot kablosudur. Aynı algılama mesafesi ve haberleşme işlevine sahip modeller arasında seçim yapılırken kablonun çalışma ortamı belirleyici olabilir.
Sabit kablo kanalı bulunan bir makinede standart kablo yeterli olabilirken tekrarlanan mekanik hareketin bulunduğu güzergâhlarda robot tipi kablo değerlendirilebilir. Bununla birlikte robot kablosu seçimi uygulamadaki hareket koşullarının kablonun izin verilen mekanik sınırlarına uygun olmasını gerektirir.
Diğer M30 gövde seçenekleri farklı bağlantı yöntemleri ve algılama mesafeleri için Omron endüktif sensör modelleri incelenebilir.
Omron E2E-X22B1T30-R 2M Fiyat Stok ve IO-Link Sensör Tedariği
Omron bayisi ISAC (İstanbul Sensörler) E2E-X22B1T30-R 2M endüktif yakınlık sensörü için ürün seçimi teknik değerlendirme ve tedarik taleplerinde destek sağlar. Robot kablolu IO-Link modelinin güncel satış fiyatını stok durumunu ve teslimat koşullarını öğrenmek için ürün kodunu ve ihtiyaç duyulan adedi belirterek ISAC üzerinden fiyat teklifi isteyebilirsiniz.
Mevcut bir otomasyon sistemine entegrasyon planlanıyorsa IO-Link ana cihazının modeli kontrol altyapısı ve kablo güzergâhının çalışma koşulları paylaşılabilir. Ürün sayfasında bulunan WhatsApp iletişim seçeneği üzerinden de sipariş ve teknik uygunluk talepleri iletilebilir.
Omron E2E-X22B1T30-R 2M Hakkında Sık Sorulan Sorular
E2E-X22B1T30-R 2M modelinin robot kablosu kaç metredir?
Sensör 2 metre uzunluğunda bükülmeye dayanıklı robot tipi PVC kabloyla sunulur.
Bu model IO-Link COM3 haberleşmesini destekler mi?
Evet. E2E-X22B1T30-R 2M 230 4 kbit/s veri aktarım hızına sahip IO-Link COM3 haberleşmesini destekler.
Metal hedef algılandığında PNP çıkış nasıl davranır?
Model normalde açık (NO) çıkışa sahiptir. Standart anahtarlama kullanımında algılanabilir metal hedef sensörün algılama alanına girdiğinde çıkış etkinleşir.
Omron E2E-X22B1T30-R 2M tamamen gömülü montaja uygun mudur?
Hayır. Üretici bu modeli yarı gömülü montaj tipinde tanımlar. Montaj sırasında çevre metalin konumu ve gerekli açıklıklar dikkate alınmalıdır.
Bu sensör doğrudan Ethernet bağlantısı yapabilir mi?
Hayır. Sensör IO-Link haberleşmesi kullanır. Üst seviye endüstriyel ağlara bağlantı için uygun IO-Link ana cihazı ve ağ altyapısı gerekir.
Robot kablosu ile standart PVC kablo arasındaki fark nedir?
Robot tipi kablo tekrarlanan bükülme hareketlerinin bulunduğu uygulamalar için tasarlanmıştır. Standart kabloyla arasındaki seçim farkı kablonun maruz kalacağı mekanik çalışma koşullarıdır.
E2E-X22B1T30-R 2M sensörünün gövde uzunluğu nedir?
Modelin toplam gövde uzunluğu 60 3 mm dişli bölüm uzunluğu 38 mm’dir. Gövde çapı M30’dur.
Bu ürünün güncel Türkiye satış fiyatı nasıl öğrenilir?
Stok kodu ve sipariş adedi ISAC’a iletilerek güncel fiyat stok ve tedarik koşulları hakkında teklif alınabilir.
Üreticinin yayımladığı mekanik ölçüler IO-Link haberleşme bilgileri ve bağlantı özellikleri Omron E2E-X22B1T30-R 2M resmi ürün sayfasında incelenebilir.
Sonuç: Omron E2E-X22B1T30-R 2M ile Robot Kablolu IO-Link Metal Algılama
Omron E2E-X22B1T30-R 2M endüktif yakınlık sensörü 22 mm nominal algılama mesafesi PNP normalde açık çıkışı IO-Link COM3 haberleşmesi ve iki metrelik bükülmeye dayanıklı robot kablosuyla öne çıkar. Kısa M30 gövdesi ve yarı gömülü montaj yapısı mekanik yerleşimin önemli olduğu üretim ekipmanlarında değerlendirilebilir. Özellikle sensör verilerinin dijital haberleşme altyapısına dahil edilmesi ve bağlantı kablosunun hareketli makine güzergâhlarında kullanılması gereken otomasyon projelerinde uygun bir ürün seçeneğidir.