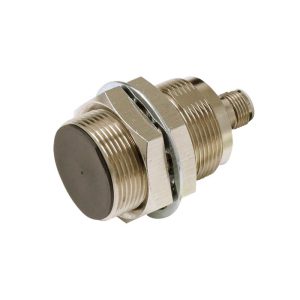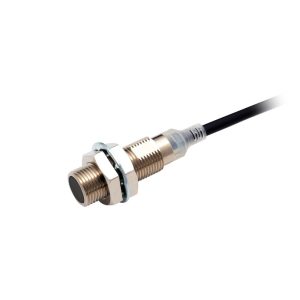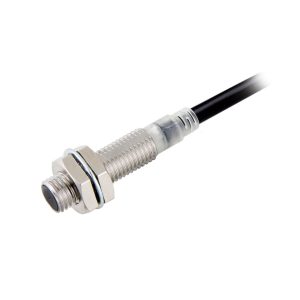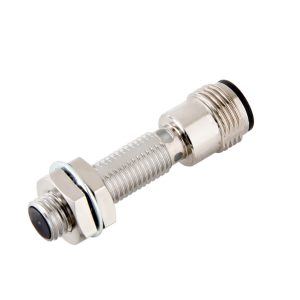
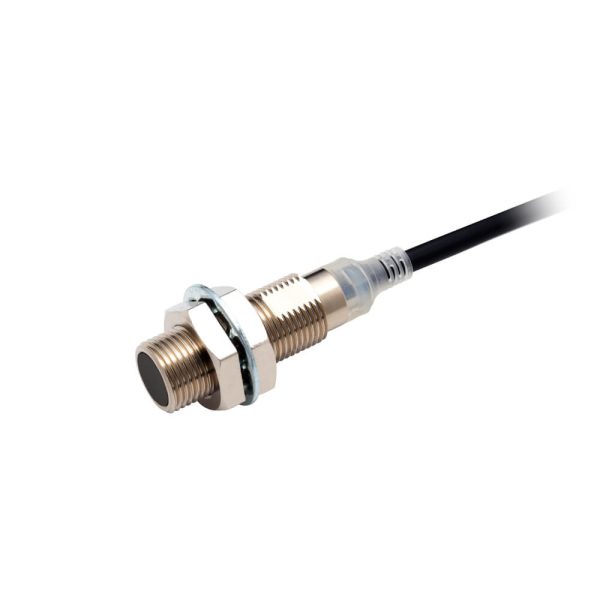
Omron E2E-X2B1T12-R 2M Endüktif Yaklaşım Sensörü
| Tip | Kompakt | Silindirik | Özel modeller |
| Boyut | M12 |
| Algılama Mesafesi | 2 mm |
| Montaj Tipi | Gömme |
| Bağlantı Şekli | Kablo |
| Kablo Uzunluğu | 2 m |
| Kablo Özellikleri | PVC (yağa dayanıklı) |
| Çıkış Tipi | IO-Link, PNP |
| Çalışma Modu | NO |
| IO-Link Baud Hızı | COM3 (230.4 kbps) |
| Gövde Malzemesi | nikel kaplama, Pirinç |
| Diş Uzunluğu | 29 mm |
| Sensör Toplam Uzunluğu | 47,1 mm |
| Özellikler | Bükülmeye dayanıklı |
| Koruma Sınıfı (IP) | IP67/IP67G/IP69K |
Ürün Açıklaması
Omron E2E-X2B1T12-R 2M Robot Tipi Kablolu Endüktif Yakınlık Sensörü
Omron E2E-X2B1T12-R 2M E2E NEXT ailesinin M12 gövde yapısına sahip metal nesnelerin temassız algılanması için kullanılan robot tipi kablolu endüktif yakınlık sensörü varyantıdır. Modelin ayırt edici özelliği 2 metre uzunluğundaki bükülmeye dayanıklı kablo yapısıdır. E2E-X2B1T12 serisinin 2 mm nominal algılama mesafesi PNP normalde açık (NO) anahtarlama düzeni ve IO-Link COM3 iletişim özellikleri bu modelin otomasyon sistemlerindeki teknik değerlendirmesinde temel alınır.
Robot tipi kablo sensör bağlantısının mekanik hareketlerden etkilenebildiği makine tasarımlarında önemli bir seçim unsurudur. Bu özellik sensörün kendisinin hareketli bir robot ekipmanı olduğu anlamına gelmez, kablonun hareket koşullarına yönelik tasarımını ifade eder. Metal hedefin konumu sensörün montaj noktası ve kablonun hareket güzergâhı birlikte değerlendirildiğinde uygun bağlantı düzeni belirlenebilir.
M12 Gövdeli E2E-X2B1T12-R 2M Modelinin Teknik Kimliği
E2E-X2B1T12 ailesi kısa gövdeli ve gömülebilir montaj düzenine sahip endüktif sensörlerden oluşur. Nikel kaplı pirinç gövde M12 dişli montaj ölçüsü ve doğru akımla çalışan üç telli elektriksel yapı serinin mekanik ve bağlantı özelliklerini belirler.
| Teknik Parametre | Özellik |
|---|---|
| Marka | Omron |
| Ürün kodu | E2E-X2B1T12-R 2M |
| Ürün ailesi | E2E NEXT |
| Algılama prensibi | Endüktif temassız metal algılama |
| Gövde çapı | M12 |
| Nominal algılama uzaklığı | 2 mm |
| Montaj özelliği | Gömülebilir (Flush) |
| Çıkış türü | PNP |
| Anahtarlama durumu | Normalde açık (NO) |
| Besleme ve bağlantı yapısı | DC 3 telli |
| Serinin iletişim teknolojisi | IO-Link COM3 |
| COM3 veri iletişim hızı | 230 4 kbit/s |
| Kablo uzunluğu | 2 m |
| Kablo varyantı | Robot tipi bükülmeye dayanıklı |
| Gövde malzemesi | Nikel kaplı pirinç |
| Serinin kısa gövde ölçüsü | 47 1 mm |
| Serinin dişli bölüm uzunluğu | 29 mm |
Robot Tipi Kablo Neden Standart Bağlantıdan Farklıdır?
Bir endüktif sensörün elektriksel özellikleri uygulamaya uygun olsa bile kablosunun maruz kalacağı mekanik koşullar ürün seçiminde belirleyici olabilir. Sabit makine gövdelerinde kullanılan kablolar ile tekrarlanan hareketlerin bulunduğu bağlantı güzergâhlarında kullanılan kablolar aynı mekanik gereksinimlere sahip değildir.
E2E-X2B1T12-R 2M modelindeki R varyantı robot tipi bükülmeye dayanıklı kablo yapısıyla ilişkilidir. Bu yapı hareketli makine elemanları yakınında kablonun yön değiştirmesi gereken uygulamalarda değerlendirilebilir. Ancak kablonun bükülmeye dayanıklı olması her hareket yarıçapında veya her mekanik yük altında sınırsız kullanım anlamına gelmez.
Bağlantı tasarımında kablonun hareketli bölümden sabit bölüme geçtiği nokta önemlidir. Kablonun sensör çıkışında sürekli zorlanması yerine uygun sabitleme ve yönlendirme düzeninin oluşturulması bağlantının mekanik koşullarının yönetilmesine yardımcı olur.
2 Metrelik Kabloyla Hareket Alanı ve Bağlantı Mesafesinin Planlanması
Bu modeldeki 2 metre kablo uzunluğu sensörün kontrol bağlantısına görece yakın bulunduğu ancak kablo hareketinin ayrıca değerlendirilmesi gereken makine bölümlerinde kullanılabilir. Kablo uzunluğu seçilirken yalnızca iki bağlantı noktası arasındaki uzaklık değil hareket boyunca oluşabilecek güzergâh değişiklikleri de hesaba katılır.
Örneğin ileri-geri hareket eden bir mekanik taşıyıcı üzerinde sensör bulunuyorsa kablonun en kısa ve en uzun hareket konumlarındaki yerleşimi farklı olabilir. Kablonun bu hareket sırasında çekme yüküne maruz kalmaması uygun kablo yönlendirme düzeniyle ilişkilidir.
Robot tipi kablo seçimi özellikle bu noktada anlam kazanır. Hareketli uygulamalarda kablonun mekanik özellikleri ile sensörün algılama kapasitesi birbirinden bağımsız değerlendirilmesi gereken iki farklı teknik konudur.
Metal Konum Kontrolünde Gömülebilir Algılama Yüzeyinin Rolü
E2E-X2B1T12 serisinin gömülebilir montaj özelliği sensörün uygun metal bağlantı yüzeylerine yerleştirilmesine olanak tanır. Bu düzen metal makine parçalarının çevresinde algılama noktası oluşturulması gereken mekanik tasarımlarda önemlidir.
2 mm nominal algılama mesafesi metal hedefin sensöre yakın bir konumdan geçmesini gerektirir. Bu nedenle algılama noktasının mekanik toleransları hareketli parçanın gerçek konumu ve hedef metalin boyutları birlikte ele alınmalıdır.
Endüktif algılama hedefle fiziksel temas kurulmasını gerektirmediğinden mekanik anahtar kullanımının uygun olmadığı bazı konum kontrol uygulamalarında alternatif oluşturabilir. Bununla birlikte sensörün algılama bölgesi hedef malzemenin elektromanyetik özelliklerinden etkilenebilir.
PNP NO Çıkışın Hareketli Mekanizma Kontrolündeki Kullanımı
PNP normalde açık anahtarlama düzeni metal hedef algılandığında uygun kontrol girişine elektriksel sinyal aktarılması için kullanılır. Hareketli bir makine mekanizmasında bu sinyal parçanın belirlenen konuma ulaştığını kontrol sistemine bildirmek amacıyla değerlendirilebilir.
Örneğin bir metal hareket elemanının başlangıç veya bitiş konumunun izlenmesi gereken düzende sensörün anahtarlama bilgisi programlanabilir kontrol cihazının işlem sıralamasına dahil edilebilir. Burada sensör yalnızca hedefin algılanmasına ilişkin bilgi sağlar, makinenin hareket güvenliği ve kontrol mantığı ayrı sistem gereksinimleridir.
Mevcut sensörün değiştirilmesi sırasında PNP çıkışın yanı sıra normalde açık çalışma düzeninin de korunması önemlidir. Normalde kapalı çıkışlı bir model aynı mekanik ölçülere sahip olsa bile kontrol programında farklı bir sinyal davranışı oluşturabilir.
IO-Link COM3 Desteğinin Sistem Entegrasyonuna Katkısı
E2E-X2B1T12 ailesindeki IO-Link COM3 iletişim yapısı uyumlu bir ana cihaz üzerinden sensörle dijital veri alışverişi yapılmasına yönelik bir bağlantı seçeneğidir. Bu teknoloji standart anahtarlama sinyalinden farklı olarak desteklenen cihaz bilgilerinin otomasyon altyapısına aktarılmasını mümkün kılar.
IO-Link bağlantısı kullanılacaksa kontrol sisteminin uygun ana cihazla yapılandırılması gerekir. Cihaz tanımlama dosyası desteklenen süreç verileri ve bağlantı özellikleri sistem entegrasyonu sırasında değerlendirilmesi gereken unsurlardır.
Robot tipi kablo ile IO-Link haberleşmesi farklı işlevleri karşılar. Birincisi bağlantının mekanik koşullarıyla ikincisi sensör ile kontrol sistemi arasındaki dijital iletişimle ilgilidir. Bu iki özelliğin birlikte değerlendirilmesi hareketli otomasyon sistemlerinde bağlantı ve kontrol mimarisinin doğru seçilmesine yardımcı olabilir.
E2E-X2B1T12-R 2M Hangi Mekanik Düzeneklerde Değerlendirilebilir?
Robot tipi kablolu endüktif sensörler metal algılama noktasının hareketli makine bölümlerinde bulunduğu veya bağlantı kablosunun tekrarlanan yön değişikliklerine maruz kaldığı uygulamalarda değerlendirilebilir.
- Doğrusal hareket mekanizmaları: Metal hareket elemanlarının belirli konumlara ulaşmasının algılanması.
- Otomatik montaj üniteleri: Hareketli aparatlarda metal parça varlığının kontrol edilmesi.
- Parça transfer düzenekleri: Metal taşıyıcı veya konumlandırma elemanlarının izlenmesi.
- Kompakt makine modülleri: M12 montaj alanı bulunan ve kablo hareketinin dikkate alınması gereken sistemlerde temassız algılama yapılması.
Bu uygulamaların her birinde sensörün algılama mesafesi mekanik yerleşim ve kablo hareketi ayrı ayrı değerlendirilir. Robot tipi kabloya sahip olmak ürünün bütün hareketli makine uygulamalarına doğrudan uygun olduğu anlamına gelmez.
Standart E2E-X2B1T12 2M ile R Kablo Varyantının Seçim Farkı
E2E-X2B1T12 2M ve E2E-X2B1T12-R 2M modelleri değerlendirilirken bağlantı kablosunun kullanım koşulları temel karşılaştırma noktalarından biridir. Standart kablolu seçenek kablo güzergâhının büyük ölçüde sabit olduğu uygulamalar için değerlendirilebilir. R varyantı ise bükülmeye dayanıklı robot tipi kablo gereksiniminin bulunduğu düzeneklerde öne çıkar.
İki model arasında seçim yaparken yalnızca sensörün metal algılama işlevine odaklanmak yeterli değildir. Kablo hareketinin sıklığı bağlantı güzergâhı montaj alanı ve bakım sırasında kablonun nasıl yönlendirileceği de ürünün uygulamaya uygunluğunu etkiler.
Omron’un farklı gövde ve bağlantı seçeneklerini incelemek için Omron sensör ürün ailesi sayfasından yararlanabilirsiniz.
Omron E2E-X2B1T12-R 2M Fiyat Teklifi ve Robot Tipi Sensör Tedariki
Omron bayisi ISAC (İstanbul Sensörler) E2E-X2B1T12-R 2M için Türkiye’deki fiyat stok ve tedarik taleplerinizin değerlendirilmesinde destek sağlar. Teklif almak için tam ürün kodunu ve ihtiyaç duyduğunuz adedi paylaşabilirsiniz. Robot tipi kablo gereksiniminin bulunduğu projelerde sensörün kullanılacağı hareket düzeninin belirtilmesi teknik seçim açısından yararlı olabilir.
Mevcut makinenizdeki sensörü değiştirmeyi planlıyorsanız bağlantı tipi ve montaj ölçülerini de iletebilirsiniz. ISAC’a ürün sayfasındaki WhatsApp seçeneği veya ISAC iletişim sayfası üzerinden ulaşarak satın alma sipariş ve teknik değerlendirme taleplerinizi aktarabilirsiniz.
Omron E2E-X2B1T12-R 2M Hakkında Sık Sorulan Sorular
E2E-X2B1T12-R 2M modelindeki R harfi neyi ifade eder?
R varyantı robot tipi bükülmeye dayanıklı kablo yapısını belirtir. Bu özellik kablonun mekanik hareket koşullarının ürün seçiminde önemli olduğu uygulamalarla ilişkilidir.
Omron E2E-X2B1T12-R 2M hangi gövde çapına sahiptir?
Ürün M12 dişli gövde ailesindedir. Bu ölçü sensörün mekanik montaj alanının belirlenmesinde kullanılır.
Bu model metal hedefe temas ederek mi çalışır?
Hayır. Endüktif algılama teknolojisi metal hedefin sensörün algılama bölgesine yaklaşmasını fiziksel temas gerektirmeden tespit eder.
Robot tipi kablo her bükülme hareketine uygun mudur?
Hayır. Bükülmeye dayanıklı kablonun kullanılabilirliği uygulamanın hareket koşullarına ve kablonun mekanik sınırlarına bağlıdır.
E2E-X2B1T12-R 2M modelinin algılama mesafesi kaç milimetredir?
E2E-X2B1T12 ailesinin nominal algılama mesafesi 2 mm’dir. Gerçek algılama koşulları hedef metalin özelliklerinden ve mekanik yerleşimden etkilenebilir.
PNP normalde açık çıkış nasıl çalışır?
PNP NO çıkış uygun metal hedef algılandığında etkinleşen anahtarlama düzenidir. Kontrol sisteminin PNP giriş yapısıyla uyumlu olması gerekir.
Bu sensörün 2 metrelik kablosu konnektörlü müdür?
R 2M tanımı 2 metre uzunluğundaki robot tipi kablolu varyantı ifade eder. Konnektörlü bağlantı gerektiren uygulamalar için ilgili ürün ailesinin konnektör seçenekleri ayrıca değerlendirilir.
E2E-X2B1T12-R 2M için sipariş ve teknik destek nasıl alınır?
ISAC’a ürünün tam stok kodunu ve talep edilen adedi ileterek güncel fiyat ve tedarik bilgisi isteyebilirsiniz. Teknik seçim için mevcut makinenin montaj ve kablo hareket koşullarını paylaşabilirsiniz.
Sonuç: Omron E2E-X2B1T12-R 2M ile Hareketli Kablo Güzergâhlarına Uygun Metal Algılama
Omron E2E-X2B1T12-R 2M robot tipi kablolu endüktif yakınlık sensörü M12 gövde yapısı ve kısa mesafeli metal algılama gereksinimini bükülmeye dayanıklı bağlantı kablosuyla bir araya getiren bir varyanttır. Özellikle metal hedefin hassas konumlandırılması gereken ve sensör kablosunun mekanik hareket koşullarının ürün seçiminde belirleyici olduğu sistemlerde değerlendirilebilir. Doğru seçim için algılama mesafesi PNP NO çıkış uyumluluğu montaj düzeni ve kablo hareketinin birlikte ele alınması önemlidir.