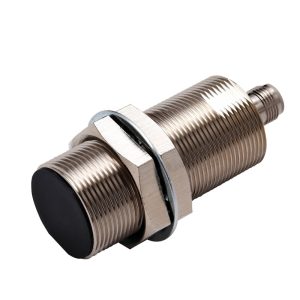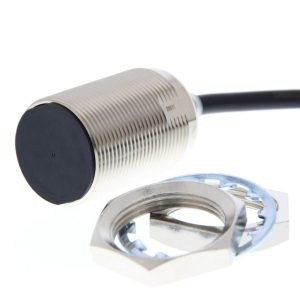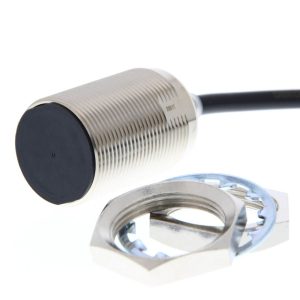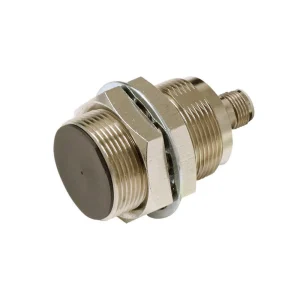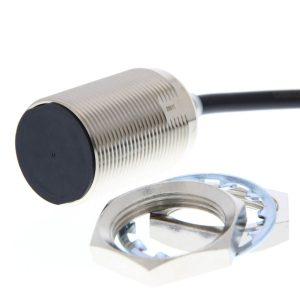
Omron E2E-X23B1T30-R 2M Endüktif Yaklaşım Sensörü
| Tip | Kompakt | Silindirik | Özel modeller |
| Boyut | M30 |
| Algılama Mesafesi | 23 mm |
| Montaj Tipi | Yarı gömme |
| Bağlantı Şekli | Kablo |
| Kablo Uzunluğu | 2 m |
| Kablo Özellikleri | PVC (yağa dayanıklı) |
| Çıkış Tipi | IO-Link, PNP |
| Çalışma Modu | NO |
| IO-Link Baud Hızı | COM3 (230.4 kbps) |
| Gövde Malzemesi | nikel kaplama, Pirinç |
| Diş Uzunluğu | 38 mm |
| Sensör Toplam Uzunluğu | 60,3 mm |
| Özellikler | Esnek kablo |
| Koruma Sınıfı (IP) | IP67/IP67G/IP69K |
Ürün Açıklaması
Omron E2E-X23B1T30-R 2M Endüktif Yakınlık Sensörü
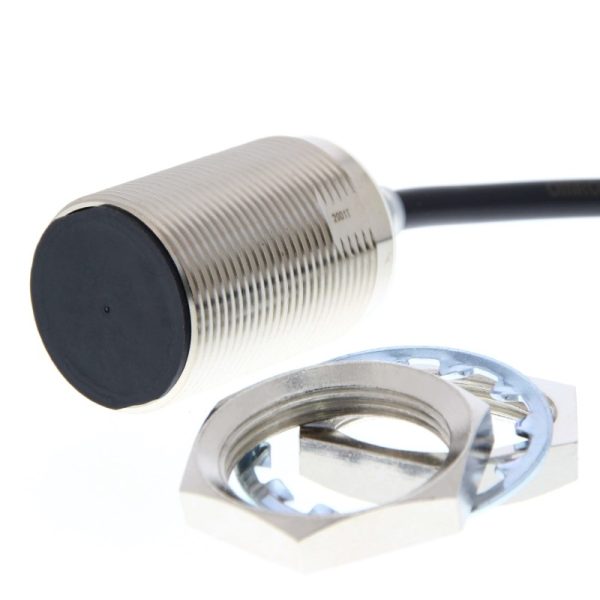
Omron E2E-X23B1T30-R 2M E2E NEXT serisine ait 23 mm nominal algılama mesafesine ve robot tipi bükülmeye dayanıklı 2 metre bağlantı kablosuna sahip M30 endüktif yakınlık sensörüdür. Metal hedeflerin fiziksel temas olmadan algılanması için kullanılan bu model PNP normalde açık (NO) çıkış yapısını IO-Link COM3 haberleşme desteğiyle birleştirir. Kısa silindirik gövdesi ve kablo tasarımı özellikle sensör bağlantı hattının mekanik hareketlerden etkilenebildiği otomasyon düzeneklerinde ürün seçimi açısından önem taşır.
Bu modelin standart kablolu seçeneklerden ayrıldığı nokta robot tipi bükülmeye dayanıklı kablo yapısıdır. Endüstriyel makinelerde sensörün kendisi sabit konumda bulunsa bile bağlantı kablosunun bir bölümü hareketli mekanizmalar boyunca yönlendirilebilir. Böyle bir uygulamada yalnızca algılama mesafesi ve çıkış tipi değil kablonun izlediği güzergâh ve maruz kaldığı mekanik hareket de sensör seçiminde belirleyici olur.
Robot Tipi Kablonun Hareketli Makine Tesisatındaki Önemi
E2E-X23B1T30-R 2M modelindeki robot tipi kablo tekrarlanan bükülme hareketlerinin söz konusu olduğu bağlantı düzenleri için geliştirilmiş bir kablo seçeneğidir. Standart sabit tesisat kablolarından farklı olarak hareketli makine bağlantılarının gereksinimleri dikkate alınarak değerlendirilir.
Örneğin doğrusal hareket eden bir mekanizmanın yakınında bulunan sensörün kablosu hareketli kablo taşıyıcı sisteminden geçirilebilir. Benzer şekilde belirli bir hareket aralığında çalışan makine bileşenlerinde kablonun yön değiştirmesi gerekebilir. Bu tür uygulamalarda kablonun mekanik özellikleri elektriksel bağlantının sürekliliği açısından önemlidir.
Bükülmeye dayanıklı kablo kullanılması bağlantı hattının sınırsız mekanik zorlanmaya uygun olduğu anlamına gelmez. Kablo güzergâhının tasarımında hareket yönü bükülme yarıçapı sabitleme noktaları ve kablonun diğer makine parçalarıyla teması birlikte değerlendirilir. Robot tipi kablonun sağladığı özellik sensörün metal algılama işlevinden bağımsız olarak bağlantı tesisatına yönelik bir seçim avantajıdır.
Omron E2E-X23B1T30-R 2M Teknik Özellikleri
| Teknik Özellik | Ürün Değeri |
|---|---|
| Üretici | Omron |
| Stok kodu | E2E-X23B1T30-R 2M |
| Ürün ailesi | E2E NEXT |
| Ürün tipi | Endüktif yakınlık sensörü |
| Algılama prensibi | Temassız endüktif metal algılama |
| Nominal algılama mesafesi | 23 mm |
| Gövde çapı | M30 |
| Gövde biçimi | Kısa silindirik gövde |
| Montaj yapısı | Quasi-flush |
| Gövde malzemesi | Nikel kaplamalı pirinç |
| Elektriksel bağlantı yapısı | DC 3 telli |
| Çıkış türü | PNP |
| Anahtarlama işlevi | Normalde açık (NO) |
| Haberleşme desteği | IO-Link |
| IO-Link haberleşme sınıfı | COM3 |
| IO-Link haberleşme hızı | 230 4 kbps |
| Bağlantı yöntemi | Sabit kablo |
| Kablo tipi | Robot tipi bükülmeye dayanıklı |
| Kablo uzunluğu | 2 m |
Metal Hedefin Hareketine Göre Algılama Noktasının Belirlenmesi
Omron E2E-X23B1T30-R 2M sensörünün 23 mm nominal algılama mesafesi metal bir nesnenin algılama yüzeyine yaklaşmasıyla temassız varlık bilgisinin elde edilmesini sağlar. Bu özellik metal hareketli parçaların konum kontrolü veya belirli bir mekanik noktaya ulaşıldığının algılanması gereken sistemlerde kullanılabilir.
Bir makine mekanizmasında metal hedefin hareket yolu sabit olsa bile sensör ile hedef arasındaki mesafe çalışma sırasında değişebilir. Mekanik boşluklar titreşim ve hareket toleransları algılama noktasını etkileyen unsurlardır. Bu nedenle sensörün nominal mesafesi hedefin gerçek hareket aralığıyla birlikte değerlendirilmelidir.
Hedef malzemenin türü de önemlidir. Endüktif sensörlerde metalin elektriksel ve manyetik özellikleri algılama davranışını değiştirebilir. Çelik bir referans hedefle belirlenen nominal mesafe farklı metal alaşımlarından üretilen parçalar için doğrudan aynı çalışma uzaklığı olarak kabul edilmez.
Özellikle hızlı hareket eden metal parçaların algılandığı sistemlerde hedefin algılama alanında kalma süresi de dikkate alınır. Sensörün algılama noktası mekanizmanın hareket doğrultusu ve kontrol sisteminin sinyali değerlendirme biçimi bir bütün olarak ele alınmalıdır.
PNP Çıkış Sinyalinin PLC Girişleriyle İlişkisi
E2E-X23B1T30-R 2M PNP normalde açık anahtarlama yapısına sahiptir. Uygun metal hedef algılandığında sensör çıkışı aktif duruma geçerek kontrol sistemine varlık bilgisi sağlar. Bu çıkış mantığı PNP sensörlerle çalışmaya uygun dijital giriş yapısına sahip PLC sistemlerinde kullanılabilir.
Normalde açık çalışma biçimi algılama durumunun kontrol yazılımında nasıl yorumlanacağını belirler. Örneğin bir makinede metal parçanın belirli konuma ulaşmasıyla bir sonraki işlem adımının başlatılması planlanıyorsa sensör çıkışı bu koşulun değerlendirilmesinde kullanılabilir.
Elektriksel uyumluluk değerlendirmesinde kontrol cihazının giriş tipi sensör besleme düzeni ve bağlantı uçlarının işlevleri birlikte ele alınır. Aynı gövde ölçüsüne sahip bir NPN sensörün PNP model yerine kullanılması kontrol sisteminin elektriksel bağlantı mantığını değiştirebilir.
IO-Link COM3 ile Dijital Sensör Entegrasyonu
Bu modelin IO-Link COM3 desteği sensörün uyumlu bir IO-Link master üzerinden dijital haberleşme altyapısına dahil edilmesine olanak tanır. COM3 sınıfı 230 4 kbps iletişim hızını ifade eder. Böylece sensörün desteklediği cihaz verileri ve haberleşme işlevleri uygun kontrol mimarisi içerisinde kullanılabilir.
IO-Link ile standart PNP anahtarlama arasındaki fark sistemin sensörden hangi tür bilgiyi almak istediğiyle ilgilidir. PNP çıkış metal hedefin algılanmasına ilişkin temel sinyali sağlar. IO-Link ise uyumlu master üzerinden dijital cihaz iletişimine imkân verir.
Omron E2E NEXT serisindeki IO-Link destekli modellerde uygun cihaz yapılandırması üzerinden anahtarlama işlevinin değiştirilmesi gibi seçenekler de bulunur. Bu tür işlevlerin kullanılması ilgili cihazın desteklediği parametrelere ve kontrol altyapısına bağlıdır.
Bir sensörün IO-Link desteğine sahip olması standart bir PLC dijital girişinin tek başına IO-Link master işlevini yerine getireceği anlamına gelmez. Dijital haberleşme planlanan projelerde master donanımı ve cihaz bağlantı mimarisi ayrıca belirlenir.
M30 Gövde ve Quasi-Flush Montajın Yerleşim Gereksinimleri
E2E-X23B1T30-R 2M M30 dişli silindirik gövdesi sayesinde uygun sensör bağlantı elemanlarına sabitlenebilir. Kısa gövdeli tasarım sensörün arka tarafında sınırlı montaj alanı bulunan mekanik düzeneklerde değerlendirilebilecek bir yapıdır.
Quasi-flush montaj biçimi algılama yüzeyinin çevresindeki metal parçaların konumunun önemli olduğu bir yerleşim düzenini ifade eder. Sensörün bir metal braket içerisine yerleştirilmesi sırasında algılama yüzeyinin çevresindeki boşluklar ve metal yüzeylerin uzaklığı doğru algılama davranışı açısından dikkate alınır.
Bu modelde mekanik montaj ile kablo yönlendirmesi birbirini tamamlayan iki tasarım konusudur. Sensör gövdesi sabit bir noktaya bağlanırken robot tipi kablonun hareketli güzergâha geçiş yaptığı bölümde mekanik zorlanmanın kontrol edilmesi gerekir.
Özellikle sensör çıkışındaki kablo bölümünün sabitlenmesi hareketli kablo taşıyıcısına geçiş noktası ve kablonun diğer ekipmanlarla temas etme ihtimali bağlantı tesisatının planlanmasında önemlidir.
Standart Kablolu E2E-X23B1T30 2M ile Robot Kablolu Modelin Seçimi
E2E-X23B1T30-R 2M ile E2E-X23B1T30 2M aynı ürün ailesinin M30 gövdeli 23 mm nominal algılama mesafeli ve PNP NO çıkışlı sensör seçenekleridir. İki model arasındaki seçimde öne çıkan fark bağlantı kablosunun kullanım amacıdır.
Standart E2E-X23B1T30 2M modeli yağa dayanıklı PVC sabit kabloyla sunulur. E2E-X23B1T30-R 2M ise robot tipi bükülmeye dayanıklı kablo seçeneğidir. Kablonun hareketli mekanizmalardan geçtiği uygulamalarda bu fark ürünün bağlantı gereksinimlerine uygunluğunu değerlendirmek açısından önemlidir.
Sensörün tamamen sabit bir makine noktasında kullanıldığı ve kablonun çalışma boyunca hareket etmediği uygulamalarda standart kablolu seçenek değerlendirilebilir. Kablonun tekrarlanan bükülme hareketlerine maruz kaldığı tasarımlarda ise robot tipi kablo yapısı seçimde daha belirleyici hâle gelir.
Bağlantı koşullarına göre farklı seçenekleri değerlendirmek isteyen kullanıcılar Omron endüktif sensör modelleri arasındaki kablo gövde ve çıkış özelliklerini karşılaştırabilir.
Omron E2E-X23B1T30-R 2M Fiyatı Robot Kablolu Sensör Satışı ve ISAC Tedariki
Omron bayisi ISAC (İstanbul Sensörler) E2E-X23B1T30-R 2M endüktif yakınlık sensörü için kurumsal ürün tedariki fiyat teklifi ve teknik seçim desteği sunar. Robot tipi kablolu bu modelin siparişinde tam stok kodunun belirtilmesi standart kablolu seçeneklerle karışıklık yaşanmaması açısından önemlidir. Güncel satış fiyatı stok durumu ve tedarik süresi için ürün kodu ile ihtiyaç duyulan adet paylaşılabilir.
Makinenizde kablonun hareketli bir taşıyıcı içerisinden geçmesi veya tekrarlanan bükülme hareketlerine maruz kalması söz konusuysa uygulamanın hareket koşullarını ISAC teknik danışmanlık ve teklif ekibine iletebilirsiniz. Ürün sayfasındaki WhatsApp numarası üzerinden de E2E-X23B1T30-R 2M koduyla fiyat ve sipariş talebi oluşturabilirsiniz.
Omron E2E-X23B1T30-R 2M Endüktif Yakınlık Sensörü Hakkında Sık Sorulan Sorular
Omron E2E-X23B1T30-R 2M robot tipi kabloya sahip midir?
Evet. Model tekrarlanan bükülme hareketlerinin bulunduğu bağlantı düzenleri için tasarlanmış robot tipi kablo seçeneğine sahiptir.
E2E-X23B1T30-R 2M sensörünün kablosu kaç metredir?
Ürün 2 metre uzunluğunda sabit bağlantı kablosuyla tanımlanır. Kablo robot tipi bükülmeye dayanıklı yapıdadır.
E2E-X23B1T30-R 2M hangi çıkış tipini kullanır?
Sensör PNP normalde açık (NO) çıkış yapısına sahiptir. Uygun metal hedef algılandığında çıkış sinyali aktif duruma geçer.
Bu sensörün algılama mesafesi nedir?
Nominal algılama mesafesi 23 mm’dir. Hedef metalin türü ve fiziksel özellikleri gerçek algılama uzaklığını etkileyebilir.
Omron E2E-X23B1T30-R 2M IO-Link ile haberleşebilir mi?
Evet. Model IO-Link COM3 haberleşmesini destekler. Dijital iletişim için uyumlu IO-Link master kullanılır.
E2E-X23B1T30-R 2M ile standart E2E-X23B1T30 2M arasındaki fark nedir?
Başlıca fark kablo yapısıdır. R 2M modeli robot tipi bükülmeye dayanıklı kablo kullanırken standart 2M modeli yağa dayanıklı PVC kabloyla sunulur.
Robot tipi kablolu sensör hareketli kablo taşıyıcısında kullanılabilir mi?
Robot tipi kablo tekrarlanan bükülmenin bulunduğu uygulamalar için değerlendirilir. Uygunluk taşıyıcının hareket biçimine ve kablonun mekanik çalışma koşullarına bağlıdır.
E2E-X23B1T30-R 2M Türkiye fiyatı ve stok durumu nasıl öğrenilir?
ISAC’a E2E-X23B1T30-R 2M stok kodunu ve ihtiyaç duyulan ürün adedini ileterek güncel fiyat stok ve termin bilgisi talep edebilirsiniz.
Sonuç: Omron E2E-X23B1T30-R 2M ile Robot Tipi Kablolu IO-Link Destekli Metal Algılama
Omron E2E-X23B1T30-R 2M endüktif yakınlık sensörü 23 mm nominal algılama mesafesi M30 kısa gövde yapısı PNP NO çıkışı ve IO-Link COM3 desteğini robot tipi bükülmeye dayanıklı kabloyla bir araya getirir. Modelin tercih edilmesinde belirleyici unsur metal algılama gereksiniminin yanında kablo güzergâhındaki mekanik hareketlerin de dikkate alınmasıdır. Hareketli makine bağlantılarında bu kablo yapısına ihtiyaç duyulan projeler için ISAC üzerinden teknik uygunluk değerlendirmesi ve ürün tedarik süreci yürütülebilir.