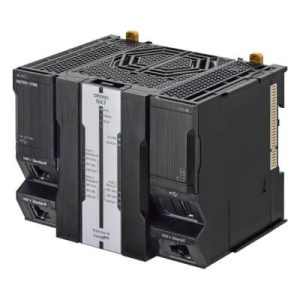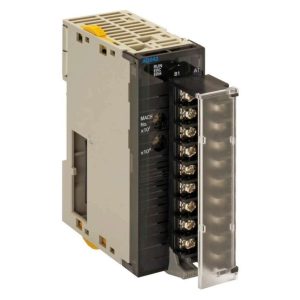
NYB2C-31PK1 Omron NY PMAC Hareket Kontrolörü
| Tip | Hareket Kontrolörü (PC Tabanlı) |
| Sürücü Arayüzü | EtherCAT |
| Eksen Sayısı | 64 |
| İşletim Sistemi | Linux |
Ürün Açıklaması
Omron NYB2C-31PK1 NY PMAC Hareket Kontrolörü
Omron NYB2C-31PK1 NY serisi IPC Machine Controller ailesinde konumlanan ve Power PMAC tabanlı hareket kontrolü ile endüstriyel PC işlevlerini aynı makine kontrol platformunda bir araya getirmeye yönelik bir modeldir. Çok eksenli servo sistemlerinde hassas konumlandırma eksenler arası koordinasyon ve uygulamaya özel hareket algoritmalarının yürütülmesi gereken makine otomasyonu projelerinde değerlendirilebilir. NYB2C-31PK1 seçiminin temel noktası yalnızca hareket ekseni sayısı değildir, kullanılacak servo mimarisi EtherCAT ağı makine yazılımı IPC gereksinimleri ve Power PMAC tabanlı mühendislik yapısı birlikte değerlendirilmelidir.
NYB2C-31PK1 Teknik Özellikleri ve Sistem Yapısı
| Teknik Özellik | Değer |
|---|---|
| Üretici | Omron |
| Stok kodu | NYB2C-31PK1 |
| Ürün ailesi | NY Series IPC Machine Controller |
| Kontrol platformu | NY PMAC |
| Ürün tipi | Endüstriyel PC tabanlı hareket / makine kontrolörü |
| Hareket kontrol teknolojisi | Power PMAC |
| Makine ağı | EtherCAT |
| Programlama / mühendislik ortamı | Power PMAC IDE |
| Temel kullanım amacı | Programlanabilir çok eksenli hareket ve makine kontrolü |
NYB2C-31PK1 Klasik Bir Hareket Kontrolöründen Nasıl Ayrılır?
NYB2C-31PK1 değerlendirilirken ürünün IPC Machine Controller yaklaşımının anlaşılması önemlidir. Bu yapı hareket kontrol fonksiyonlarını endüstriyel PC tabanlı bir makine kontrol platformuyla birleştirmeyi amaçlar. Böylece uygulamanın hareket kontrol katmanı ile PC tabanlı makine fonksiyonlarının aynı sistem mimarisi içerisinde ele alınabilmesi mümkün olur.
Bu yaklaşım özellikle yalnızca standart eksen komutlarının yeterli olmadığı projelerde anlam kazanır. Makine üreticisinin özel hareket algoritmaları geliştirmesi farklı eksenler arasında uygulamaya özgü ilişkiler kurması veya PC tabanlı fonksiyonlarla hareket kontrolünü aynı platformda değerlendirmesi gerekiyorsa NY PMAC mimarisi önemli bir alternatif oluşturur.
Power PMAC Hareket Kontrolü Ne Sağlar?
NYB2C-31PK1’in hareket kontrol tarafında Power PMAC teknolojisi bulunur. Power PMAC çok eksenli hareket sistemlerinin programlanmasına ve uygulamaya özgü kontrol davranışlarının geliştirilmesine yönelik bir platformdur. Bu nedenle sistem yalnızca servo motorları belirli konumlara göndermek için değil eksenler arasında koordinasyon oluşturmak ve makinenin hareket karakteristiğini yazılım üzerinden şekillendirmek için kullanılabilir.
Örneğin birbirine bağlı eksen hareketleri hassas konumlandırma sekansları veya makine üreticisine özgü hareket profilleri bulunan bir sistemde kontrolörün programlanabilirliği kritik hale gelir. Power PMAC IDE ise bu kontrol yapısının mühendislik ve yazılım geliştirme tarafında kullanılan temel ortamdır. Bu nedenle mevcut Power PMAC yazılımları veya mühendislik altyapısı bulunan projelerde ürün ailesi seçilirken yazılım uyumluluğu da donanım kadar önem taşır.
EtherCAT Ağının NY PMAC Sistemindeki Rolü
NY PMAC tabanlı makine kontrolünde EtherCAT kontrolör ile hareket ve saha bileşenleri arasındaki gerçek zamanlı haberleşme mimarisinin oluşturulmasında kullanılır. Uyumlu servo sürücüler ve diğer EtherCAT cihazları bu ağ yapısına dahil edilerek merkezi hareket kontrol sistemi oluşturulabilir.
EtherCAT desteğinin bulunması tek başına herhangi bir EtherCAT cihazının doğrudan uyumlu olacağını garanti etmez. Servo sürücülerin I/O cihazlarının ve diğer saha bileşenlerinin özellikleri ile projenin kontrol gereksinimleri birlikte doğrulanmalıdır. Özellikle mevcut makinedeki bir kontrolör değiştirilecekse ağ topolojisi cihaz profilleri ve mevcut yazılım konfigürasyonu incelenmeden yalnızca haberleşme protokolü üzerinden ürün eşleştirmesi yapılmamalıdır.
NYB2C-31PK1 Fiyat Stok ve Tedarik Bilgisi
Omron NYB2C-31PK1 fiyatı güncel stok durumu ve tedarik süresi sipariş dönemindeki koşullara ve talep edilen adede göre değerlendirilmelidir. NY serisi IPC Machine Controller ürünlerinde model kodunun tamamı donanım konfigürasyonunun doğru belirlenmesi açısından önem taşıdığından satın alma talebinde NYB2C-31PK1 stok kodu eksiksiz kullanılmalıdır.
NYB2C-31PK1 için güncel fiyat stok termin veya tedarik değerlendirmesi almak üzere ISAC ile iletişime geçebilirsiniz. Teknik uygunluk değerlendirmesi isteniyorsa mevcut kontrolör modeli servo sürücüler EtherCAT cihazları hareket ekseni gereksinimleri ve mevcut Power PMAC yazılım yapısının paylaşılması doğru ürün konfigürasyonunun belirlenmesini kolaylaştırır.
NYB2C-31PK1 Hangi Projelerde Değerlendirilebilir?
NYB2C-31PK1’in kullanım alanını yalnızca belirli bir sektör üzerinden tanımlamak yerine makinenin kontrol mimarisine göre değerlendirmek daha doğru bir yaklaşımdır. Endüstriyel PC işlevleriyle gelişmiş hareket kontrolünün birlikte gerekli olduğu ve Power PMAC tabanlı programlanabilir bir yapı aranan projeler bu ürün ailesinin temel kullanım alanını oluşturur.
- Çok eksenli servo hareketlerinin koordineli biçimde yönetildiği özel makineler
- Hassas konumlandırma ve senkronizasyon gerektiren üretim sistemleri
- EtherCAT tabanlı hareket kontrol mimarileri
- Makineye özgü hareket algoritmalarının geliştirildiği uygulamalar
- PC tabanlı fonksiyonlarla hareket kontrolünün aynı makine mimarisinde ele alındığı projeler
- Power PMAC tabanlı mevcut sistemlerin geliştirilmesi veya yenilenmesine yönelik projeler
NYB2C-31PK1 için değerlendirilebilecek sistem yapılarına örnektir. Nihai uygunluk makinenin donanım ve yazılım gereksinimlerinin birlikte incelenmesiyle belirlenmelidir.
NYB2C-31PK1 Seçiminde Nelere Dikkat Edilmelidir?
İlk olarak kontrol edilecek konu uygulamanın gerçekten NY PMAC ve endüstriyel PC tabanlı kontrol mimarisine ihtiyaç duyup duymadığıdır. Yalnızca standart lojik işlemler ve temel I/O kontrolü gereken bir makinede bu ürün sınıfının sunduğu hareket ve IPC mimarisi gerekli olmayabilir. Buna karşılık gelişmiş hareket algoritmaları ve PC tabanlı makine fonksiyonları birlikte kullanılacaksa ürünün mimari avantajları daha anlamlı hale gelir.
İkinci aşamada servo ve EtherCAT altyapısı incelenmelidir. Mevcut servo sürücülerin motorların geri besleme elemanlarının ve diğer EtherCAT cihazlarının planlanan sistemle uygunluğu doğrulanmalıdır. Hareket eksenlerinin yalnızca sayısı değil birbirleriyle nasıl ilişkilendirileceği ve hangi performans gereksinimlerine sahip olduğu da belirlenmelidir.
Üçüncü olarak saha algılama ve I/O yapısı planlanmalıdır. Makine üzerindeki konum varlık limit veya proses bilgilerinin kontrol sistemine aktarılması için gerekli sensör ve I/O bileşenleri ayrıca seçilmelidir. Bu aşamada uygulamaya yönelik Omron sensör çözümleri incelenebilir.
NY PMAC ile Genel Amaçlı PLC Seçimi Aynı Değildir
NYB2C-31PK1 genel amaçlı bir PLC’nin doğrudan alternatifi olarak değerlendirilmemelidir. NY PMAC mimarisinin temel odağı gelişmiş ve programlanabilir hareket kontrolünün endüstriyel PC tabanlı makine kontrol yapısıyla bir araya getirilmesidir. Standart lojik kontrol ve genel otomasyon ihtiyaçları bulunan projelerde farklı Omron kontrolör aileleri daha uygun olabilir.
Genel amaçlı kontrol çözümlerini araştıran kullanıcılar Omron PLC ürünlerini inceleyebilir. Farklı Omron kontrol platformlarının genel kullanım amaçlarını anlamak ve seri bazında değerlendirme yapmak için Omron PLC modelleri ve serileri içeriğinden de yararlanılabilir.
Mevcut Sistemde NYB2C-31PK1 Değişimi Nasıl Değerlendirilmelidir?
Mevcut bir NY PMAC sistemindeki kontrolör değiştirilirken yalnızca ürünün aynı ailede bulunması yeterli bir doğrulama değildir. NYB2C-31PK1 stok kodunun yanı sıra mevcut sistemin donanım konfigürasyonu EtherCAT ağı bağlı servo ve I/O cihazları ile Power PMAC projesi kontrol edilmelidir.
Özellikle çalışan bir makinede bakım amaçlı değişim yapılacaksa yazılım yedeklerinin parametrelerin ve ağ konfigürasyonunun korunması önemlidir. Böylece donanım tedariki yalnızca fiziksel cihaz değişimi olarak değil mevcut makine fonksiyonlarının sürdürülebilmesini hedefleyen sistem seviyesinde bir işlem olarak ele alınabilir.
NYB2C-31PK1 Hakkında Sık Sorulan Sorular
Omron NYB2C-31PK1 nedir?
NYB2C-31PK1 Omron NY serisi IPC Machine Controller ailesinde yer alan NY PMAC tabanlı bir makine ve hareket kontrol modelidir. Power PMAC hareket kontrol teknolojisiyle gelişmiş çok eksenli uygulamalara yönelik kullanılır.
NYB2C-31PK1 Power PMAC kullanıyor mu?
Evet. NYB2C-31PK1’in hareket kontrol mimarisi Power PMAC tabanlıdır. Bu yapı uygulamaya özgü hareket kontrol programlarının geliştirilmesine olanak sağlar.
NYB2C-31PK1 EtherCAT destekliyor mu?
NY PMAC makine kontrol mimarisinde EtherCAT hareket ve saha cihazlarıyla gerçek zamanlı haberleşme için kullanılır. Bağlanacak cihazların gerçek sistem konfigürasyonuyla uyumluluğu ayrıca doğrulanmalıdır.
NYB2C-31PK1 standart bir PLC midir?
Hayır. NYB2C-31PK1 standart genel amaçlı PLC’den farklı olarak endüstriyel PC ve gelişmiş Power PMAC hareket kontrolü odaklı bir makine kontrol platformunun parçasıdır.
NYB2C-31PK1 hangi yazılım ortamıyla ilişkilidir?
Power PMAC tabanlı hareket kontrolünün mühendislik ve programlama çalışmalarında Power PMAC IDE kullanılır. Mevcut yazılım projesinin yapısı özellikle kontrolör değişimlerinde kontrol edilmelidir.
NYB2C-31PK1 seçerken hangi sistem bilgileri gereklidir?
Servo eksenleri sürücü ve motor modelleri EtherCAT ağ cihazları I/O gereksinimleri ve mevcut Power PMAC yazılım yapısı belirlenmelidir. Bu bilgiler donanım ve yazılım uygunluğunun birlikte değerlendirilmesine yardımcı olur.
NYB2C-31PK1 mevcut kontrolörün yerine doğrudan kullanılabilir mi?
Doğrudan değiştirilebilirlik yalnızca ürün ailesine bakılarak belirlenmemelidir. Tam donanım konfigürasyonu EtherCAT cihazları yazılım parametreler ve mevcut makine bağlantıları karşılaştırılmalıdır.
NYB2C-31PK1 fiyatı ve stok durumu nasıl öğrenilir?
NYB2C-31PK1 için güncel fiyat stok ve tedarik süresi sipariş öncesinde kontrol edilmelidir. Teklif talebinde tam NYB2C-31PK1 stok kodu ve ihtiyaç adedinin paylaşılması doğru ürünün sorgulanmasını kolaylaştırır.