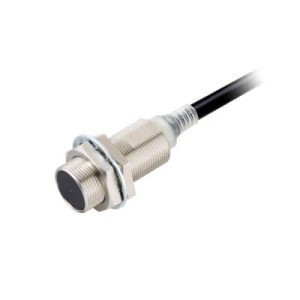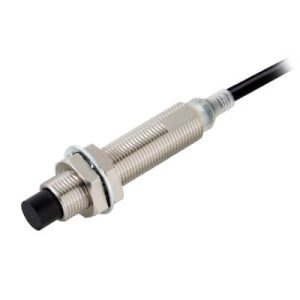
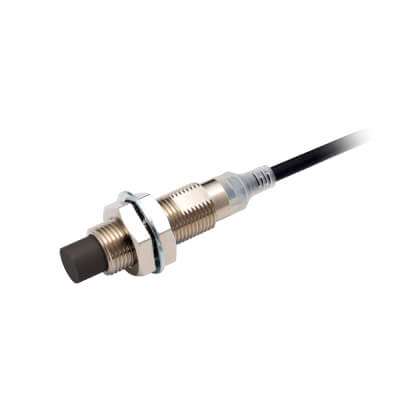
E2E-X5MB1T12-R 2M
| Tip | Kompakt | Silindirik | Özel modeller |
| Boyut | M12 |
| Algılama Mesafesi | 5 mm |
| Montaj Tipi | Gömme olmayan |
| Bağlantı Şekli | Kablo |
| Kablo Uzunluğu | 2 m |
| Kablo Özellikleri | PVC (yağa dayanıklı) |
| Çıkış Tipi | IO-Link, PNP |
| Çalışma Modu | NO |
| IO-Link Baud Hızı | COM3 (230.4 kbps) |
| Gövde Malzemesi | nikel kaplama, Pirinç |
| Diş Uzunluğu | 26 mm |
| Sensör Toplam Uzunluğu | 47.1 mm |
| Özellikler | Esnek kablo |
| Koruma Sınıfı (IP) | IP67/IP67G/IP69K |
Ürün Açıklaması
Omron E2E-X5MB1T12-R 2M Robotik Kablolu Endüktif Sensör – Bükülmeye Dayanıklı M12 Metal Algılama
Omron E2E-X5MB1T12-R 2M E2E NEXT serisine ait robotik uygulamalar için bükülmeye dayanıklı 2 metre PVC kabloyla donatılmış M12 endüktif yaklaşım sensörüdür. Ekransız montaj yapısına sahip model metal hedefleri 5 mm nominal mesafeden algılar, üç telli DC bağlantı PNP normalde açık (NO) çıkış ve IO-Link COM3 haberleşme özelliklerini bir araya getirir.
Bu ürünün seçiminde belirleyici unsur algılama mesafesinden çok kablonun mekanik çalışma koşullarıdır. Standart kablolu bir sensörle benzer elektriksel işlevleri yerine getirebilmesine rağmen E2E-X5MB1T12-R 2M robot tipi bükülmeye dayanıklı kablosuyla tekrarlanan hareketlerin bulunduğu makine düzeneklerinde farklılaşır. Özellikle sensörün hareketli bir mekanizmaya monte edildiği veya bağlantı kablosunun çalışma çevrimi boyunca yön değiştirdiği sistemlerde bu özellik önem kazanır.
Robotik Kablo ile Standart PVC Kablo Arasındaki İşlevsel Ayrım
Endüstriyel sensör kabloları yalnızca elektrik sinyalini taşımakla kalmaz, makinenin mekanik çalışma koşullarına da uyum sağlamak zorundadır. Sabit bir makine gövdesine bağlanan sensörün kablosu ile sürekli hareket eden bir taşıyıcıya yerleştirilen sensörün kablosu aynı mekanik etkilere maruz kalmaz.
E2E-X5MB1T12-R 2M modelindeki robot tipi PVC kablo tekrarlanan bükülme hareketlerinin söz konusu olduğu uygulamalar için geliştirilmiştir. Bu özellik kablonun hareketli mekanizmalarla birlikte çalıştığı otomasyon düzeneklerinde ürünün tercih edilmesine yönelik önemli bir teknik gerekçe oluşturur.
Örneğin ileri-geri hareket eden bir doğrusal aktüatör üzerinde metal konum algılaması yapılabilir. Sensör aktüatörün hareketli bölümüne yerleştirildiğinde bağlantı kablosu da hareket boyunca şekil değiştirebilir. Böyle bir sistemde bükülmeye dayanıklı kablo yapısı bağlantının mekanik gereksinimleri açısından değerlendirilir.
Kablo Hareketinde Bükülme ile Burulma Aynı Şey midir?
Bükülme kablonun hareket sırasında belirli bir eğrilik oluşturmasıdır. Burulma ise kablonun kendi uzunlamasına ekseni etrafında dönmesiyle oluşan mekanik etkidir. Robotik sistemlerde bu hareketler ayrı ayrı veya birlikte meydana gelebilir.
E2E-X5MB1T12-R 2M modelinin robot tipi kablosu bükülmeye dayanıklı olarak tanımlanır. Bu özellik sınırsız burulma dayanımı veya her robot hareketine uygunluk anlamına gelmez. Kablo güzergâhı tasarlanırken hareketin yönü bükülme yarıçapı ve mekanik sabitleme koşulları dikkate alınmalıdır.
Omron E2E-X5MB1T12-R 2M Teknik Performans ve Elektriksel Değerler
| Teknik Parametre | Ürün Özelliği |
|---|---|
| Üretici | Omron |
| Stok Kodu | E2E-X5MB1T12-R 2M |
| Seri | E2E NEXT |
| Ürün Sınıfı | Endüktif yaklaşım sensörü |
| Algılama Başlığı | M12 |
| Montaj Tipi | Ekransız (Non-flush) |
| Nominal Algılama Mesafesi | 5 mm ±%10 |
| Ayar Mesafesi | 0–4 mm |
| Standart Algılama Hedefi | Demir 15 × 15 × 1 mm |
| Algılanabilir Malzeme | Demir esaslı metaller, demir dışı metallerde algılama mesafesi azalabilir |
| Tepki Frekansı | 800 Hz |
| Besleme Gerilimi | 10–30 V DC |
| Akım Tüketimi | En fazla 16 mA |
| Elektriksel Bağlantı | DC 3 telli |
| Çıkış Tipi | PNP açık kolektör |
| Standart Çalışma Modu | Normalde açık (NO) |
| Çıkış Anahtarlama Kapasitesi | En fazla 200 mA |
| IO-Link Sürümü | 1.1 |
| IO-Link Haberleşmesi | COM3 – 230 4 kbps |
| Bağlantı Biçimi | Bütünleşik kablo |
| Kablo Uzunluğu | 2 m |
| Kablo Özelliği | Robot tipi bükülmeye dayanıklı PVC |
| Gövde Uzunluğu | 47 1 mm |
| Dişli Bölüm Uzunluğu | 26 mm |
| Gövde Malzemesi | Nikel kaplamalı pirinç |
| Algılama Yüzeyi Malzemesi | PBT |
| Koruma Dereceleri | IP67 / IP67G / IP69K |
5 mm Nominal Mesafeden 0–4 mm Çalışma Aralığına Geçiş
Omron E2E-X5MB1T12-R 2M modelinin nominal algılama mesafesi 5 mm olarak belirtilirken üreticinin tanımladığı ayar mesafesi 0–4 mm’dir. Bu iki değer sensörün uygulamaya yerleştirilmesi sırasında farklı amaçlarla kullanılır.
Nominal algılama mesafesi sensörün teknik sınıflandırmasını belirtir. Ayar mesafesi ise hedefin algılanması için montaj düzeni oluşturulurken dikkate alınabilecek çalışma aralığını ifade eder. Özellikle hareketli mekanizmalarda titreşim mekanik tolerans ve hedef konumundaki değişiklikler nedeniyle bu ayrım önemlidir.
Örneğin hareketli bir taşıyıcının son konumunu algılamak için sensör kullanılıyorsa metal hedefin her çevrimde aynı noktaya ulaşması beklenir. Ancak mekanik boşluklar nedeniyle küçük konum farklılıkları oluşabilir. Sensör ile hedef arasındaki mesafenin uygun aralıkta belirlenmesi algılama kararlılığını destekler.
Demir Dışı Metallerde Mesafe Neden Değişebilir?
Endüktif sensörün algılama davranışı hedef metalin elektromanyetik özellikleriyle ilişkilidir. E2E-X5MB1T12-R 2M için standart hedef 15 × 15 × 1 mm ölçülerindeki demir parçadır.
Alüminyum bakır veya farklı metal alaşımlarında algılama mesafesi demir hedefe göre azalabilir. Bu nedenle aynı sensörün farklı metal parçalarla kullanılacağı bir makinede hedef malzemenin seçime etkisi değerlendirilmelidir.
Hareketli Bir Algılama İstasyonunda Sinyal ve Kablo Yönetimi
Bir otomatik yükleme mekanizmasında sensörün görevi metal tutucunun belirli bir konuma ulaştığını kontrol sistemine bildirmek olabilir. Sensör hareketli taşıyıcı üzerinde bulunuyorsa iki farklı gereksinim aynı anda karşılanmalıdır: metal hedefin güvenilir biçimde algılanması ve bağlantı kablosunun makine hareketine uyum sağlaması.
E2E-X5MB1T12-R 2M 800 Hz tepki frekansı ve PNP anahtarlama çıkışıyla algılama sinyalinin kontrol sistemine aktarılmasına yönelik teknik özellikler sunar. Bununla birlikte tepki frekansı makinenin her hızında ve her hedef geometrisinde aynı algılama sonucunun elde edileceği anlamına gelmez.
Hedefin sensör önünde kalma süresi PLC girişinin değerlendirme süresi ve mekanizmanın hareket hızı birlikte ele alınmalıdır. Kablo tarafında ise hareketli ve sabit bölümler arasındaki geçiş noktası bükülmenin gerçekleştiği alan ve kablonun sabitleneceği konum önemlidir.
IO-Link Kullanımında Hareketli Ekipmanın Bağlantı Düzeni
Bu model geleneksel PNP çıkışının yanında IO-Link 1.1 haberleşmesini destekler. COM3 sınıfı üzerinden 230 4 kbps dijital iletişim kurulabilmesi uyumlu bir IO-Link master kullanılan sistemlerde sensörün desteklediği cihaz bilgilerinin kontrol altyapısına dahil edilmesine olanak sağlar.
Hareketli bir mekanizmada IO-Link kullanılacaksa yalnızca sensörün haberleşme özelliği değil master bağlantısına kadar uzanan kablolama düzeni de önemlidir. İletişim hattının mekanik hareketten etkilenmemesi için kablo güzergâhı ve bağlantı elemanları sistemin çalışma koşullarına uygun seçilmelidir.
PNP normalde açık çıkış kullanan mevcut bir sistemde sensörün anahtarlama işlevi temel ihtiyaç olabilir. Daha kapsamlı cihaz iletişimi planlandığında ise IO-Link master ve ilgili cihaz tanımlama dosyası üzerinden entegrasyon gerçekleştirilebilir.
NO Çalışma Karakteristiği IO-Link ile Değiştirilebilir mi?
E2E NEXT serisinin ilgili IO-Link modellerinde normalde açık çalışma karakteristiği IO-Link haberleşmesi üzerinden normalde kapalı çalışma biçimine değiştirilebilir. Bu işlevin kullanılması için uygun master bağlantısı ve ilgili cihaz parametrelerine erişim gerekir.
Böylece kontrol sisteminin sinyal mantığı değerlendirilirken yalnızca standart anahtarlama durumu değil sensörün desteklediği yapılandırma seçenekleri de dikkate alınabilir.
Robot Kablolu Varyantı Seçerken Gövde Ölçüsü Neden Değişmez?
E2E-X5MB1T12-R 2M ile standart kablolu E2E-X5MB1T12 2M aynı M12 kısa gövde ve 5 mm algılama sınıfında yer alır. Bu iki varyant arasındaki önemli fark kablonun mekanik özelliğidir.
Standart kablolu model sabit bağlantı düzenlerinin bulunduğu uygulamalarda değerlendirilebilir. R uzantılı model ise robot tipi bükülmeye dayanıklı kablosuyla tekrarlanan kablo hareketlerinin bulunduğu düzenekler için farklı bir seçenek oluşturur.
Bu ayrım özellikle mevcut bir makinede sensör değişimi yapılırken önemlidir. Sensörün elektriksel özellikleri ve gövde ölçüleri benzer olsa bile kablonun hareket koşullarına uygunluğu ürün seçiminde belirleyici olabilir.
Farklı Omron modellerini gövde ölçüsü bağlantı biçimi ve çıkış özelliklerine göre karşılaştırmak için Omron endüktif sensör ürünleri incelenebilir.
IP69K Koruması ile Robotik Kablo Dayanımı Farklı İhtiyaçları Karşılar
E2E-X5MB1T12-R 2M modelinde IP67 IP67G ve IP69K koruma dereceleri bulunur. Bu değerler sensörün çevresel etkilere karşı koruma özelliklerini tanımlarken robot tipi kablo bağlantının mekanik hareket koşullarına yönelik ayrı bir özelliğidir.
Örneğin metal işleme ekipmanında sensör hem yağlama sıvılarının bulunduğu bir bölgede çalışabilir hem de hareketli bir mekanizmaya bağlanabilir. Böyle bir uygulamada gövdenin sıvı etkilerine karşı korunması ile kablonun tekrarlanan bükülmelere uygunluğu birlikte değerlendirilir.
Bu iki özellik birbirinin yerine geçmez. Uygun bir sensör seçimi makinenin çevresel koşulları ve kablonun gerçek hareket biçimi üzerinden yapılır.
Omron E2E-X5MB1T12-R 2M Robot Kablolu Sensör İçin Fiyat ve Tedarik
Omron E2E-X5MB1T12-R 2M endüktif sensörün Türkiye satış fiyatı stok durumu ve sipariş koşulları için ISAC (İstanbul Sensörler) üzerinden teklif talep edebilirsiniz. Robot tipi bükülmeye dayanıklı kabloya sahip R varyantının açıkça belirtilmesi standart 2 metrelik kablolu modelden doğru ürünün ayrılmasına yardımcı olur.
Teklif talebinde E2E-X5MB1T12-R 2M stok kodunu ve ihtiyaç duyulan adedi paylaşabilirsiniz. Sensörün hareketli bir mekanizmada kullanılmasına ilişkin teknik değerlendirme gerekiyorsa kablonun hareket biçimini ve mevcut kontrol sisteminin bağlantı özelliklerini de belirterek ISAC satış ve teknik destek ekibine ulaşabilirsiniz.
Modelin robot tipi kablo yapısı elektriksel performansı ve mekanik özellikleri için Omron E2E-X5MB1T12-R 2M resmi ürün sayfası incelenebilir.
Omron E2E-X5MB1T12-R 2M Endüktif Sensör Hakkında Sık Sorulan Sorular
E2E-X5MB1T12-R 2M modelindeki R harfi neyi ifade eder?
R robot tipi bükülmeye dayanıklı kablo varyantını belirtir. Bu modelde 2 metre uzunluğunda bütünleşik robot tipi PVC kablo bulunur.
Bu sensörün önerilen ayar mesafesi kaç milimetredir?
Üreticinin belirttiği ayar mesafesi 0–4 mm’dir. Nominal algılama mesafesi ise 5 mm ±%10 olarak tanımlanır.
E2E-X5MB1T12-R 2M alüminyum parçaları algılayabilir mi?
Endüktif algılama prensibiyle demir dışı metal hedefler de algılanabilir. Ancak alüminyum gibi metallerde algılama mesafesi standart demir hedefe göre azalabilir.
Robot tipi kablo her türlü burulma hareketine uygun mudur?
Bükülmeye dayanıklı kablo yapısı sınırsız burulma dayanımı anlamına gelmez. Uygunluk kablonun maruz kalacağı gerçek hareket koşullarına göre değerlendirilir.
Bu modelin PNP çıkış kapasitesi ne kadardır?
PNP açık kolektör çıkışın anahtarlama kapasitesi en fazla 200 mA’dir. Bağlanacak kontrol girişinin elektriksel özellikleriyle uyumlu olmalıdır.
E2E-X5MB1T12-R 2M sensörünün tepki frekansı kaç Hz’dir?
Üretici tarafından 800 Hz tepki frekansı belirtilmiştir. Uygulamadaki algılama başarısı hedef geometrisi ve hareket koşullarına da bağlıdır.
Bu sensörün IO-Link sürümü nedir?
IO-Link 1.1 haberleşmesini destekler. COM3 sınıfında 230 4 kbps iletişim hızı sunar.
Omron E2E-X5MB1T12-R 2M fiyat teklifi nasıl alınır?
Ürünün tam stok kodunu ve sipariş adedini ISAC’a ileterek güncel fiyat stok ve tedarik bilgilerini talep edebilirsiniz.
Sonuç: Omron E2E-X5MB1T12-R 2M ile Hareketli Otomasyon Sistemlerinde Güvenilir Metal Algılama
Omron E2E-X5MB1T12-R 2M endüktif sensör bükülmeye dayanıklı robot tipi kablosuyla standart sabit kablolu modellerden ayrılır. M12 kısa gövdesi 5 mm nominal algılama mesafesi 800 Hz tepki frekansı PNP NO çıkışı ve IO-Link COM3 desteği hareketli makine mekanizmalarında metal hedeflerin algılanması için işlevsel bir teknik kombinasyon oluşturur. Özellikle kablonun tekrarlanan bükülmelere maruz kaldığı sensörün kompakt bir montaj alanına yerleştirildiği ve kontrol sisteminin PNP veya IO-Link bağlantısı gerektirdiği uygulamalarda değerlendirilebilir.